← 返回研究概览 · 方法与数据 · 同位置放大图册 · 算法说明 · 研究稿阅读版 / 更新于 2026-11-02
从组织运动生成可拉伸电极网络
Geometric synthesis of stretchable electrode networks from tissue motion
摘要
可拉伸电极网络需要在同一组织表面连接功能位点,并适应组织运动。蛇形互连提供这种形变能力,但其展开空间与相邻连接竞争。所需空间又随路径的位置和方向变化,使路径选择与结构设计相互依赖。本文提出一种几何合成框架,将组织运动转化为独立电极互连的局部空间需求。规定骨肌轨迹与从动软组织有限元提供统一运动场,固定材料映射将其关联到制造坐标。方向伸长查询和蛇形逆设计确定预留占宽,布线后的几何协调随路径调整更新这一关系。同线相邻晶胞联合重建进一步利用局部结构自由度,改善既定网络中的形变适应能力。制造几何检查与运动力学筛查将生成结构重新关联到设计要求,建立从非均匀组织运动到多电极网络布局的计算路径。
Abstract
Stretchable electrode networks must connect functional sites while accommodating motion on a shared tissue surface. Serpentine interconnects provide this compliance, but their deformation capacity requires space that neighboring connections also need. The required space depends on where a route travels and how it is oriented, coupling path selection to structural design. Here we present a geometric synthesis framework that translates tissue motion into local space requirements for independent electrode interconnects. Prescribed musculoskeletal trajectories and passive soft-tissue finite elements provide a common motion field in fixed manufacturing coordinates. Directional stretch queries and serpentine inverse design determine reserved widths, which geometric coordination updates whenever routed paths are adjusted. Joint reconstruction of adjacent cells then uses local structural freedom to improve accommodation within the resulting network. Manufacturing checks and motion-driven mechanical screening connect the generated geometry to its design requirements, establishing a computational route from nonuniform tissue motion to coordinated electrode-network layouts.
关键词: 可拉伸电极;方向需求;结构占宽;多线路协调;局部晶胞重建
贴肤电子的机械相容性已在薄膜器件与皮肤接触的实验中得到展示[1]。皮肤本身的运动变形也可直接测量:Maiti等在一名受试者的前臂掌侧观察到,手臂由90°屈曲至180°伸直时,典型表面Lagrange应变约为25%[2]。这一局部观测给出了运动载荷的实例,使互连设计需要面对的形变具有可测量的对象。
蛇形互连的伸展能力取决于几何形状[3,4]。曲梁与有限变形研究将半径、弧角和直臂参数联系到局部材料应变[3,4]。当这些参数改变时,结构的横向包络也随之改变;本文据此将伸长补偿视为需要在版图中分配的空间。
已有计算设计已经分别建立了形状、伸展结构和运动感知布线的工具[5,6,7]。OpenTac从表面几何生成感测单元和柔性PCB版图[5]。LASEC根据指定伸展程度生成切割图案,并协调瓶颈、线路和图案占用[6]。Wang等把多个动作的服装形变纳入Steiner树边权,优化固定宽度线带的布局[7]。这些设计对象为本文提供了对照:需要进一步求解的是独立电极线路的方向需求、金属蛇形占宽与邻线位置之间的对应关系。
路径与结构空间的相互依赖构成本文的核心设计问题。给定表面度量后,一段线路的伸长由其位置和切向共同决定;蛇形逆设计再将该伸长转换为结构占宽(方法,式1、4、5)。因此,调整线路以避让邻线时,还需要更新它在新位置和方向上的空间需求(方法,式11)。
规定骨肌运动与从动软组织计算为这一设计问题提供了可重复的测试基底。NDG生成骨肌运动轨迹[8],分层骨肌—软组织研究提供从内部运动驱动外层组织的建模依据[9,10]。本文固定骨肌轨迹,独立求解脂肪和皮肤形变,再通过固定材料映射向制造平面传递方向伸长。
本文研究如何把组织的非均匀运动转化为多电极网络中可以共同实现的互连几何。所提方法以方向需求与结构占宽的映射连接运动场和版图,并在线路协调时更新该映射。同线晶胞联合重建随后利用内部站点与切向自由度,将分配的通道落实为连续金属。本文通过阶段几何检查和实际运动下的力学筛查,分别评价连接完成、结构实现与运行约束。
将组织运动转化为可分配的结构空间
本文建立了从组织运动到独立互连几何的跨尺度设计关系。运动场给出局部伸长需求,蛇形逆设计将其转为结构占宽,共享通道求解与连续几何协调再组织这些空间需求。由此,线路的位置、走向和蛇形尺寸成为相互关联的设计变量(图1、补充图S1)。
同一材料窗口将组织运动、结构占宽与蛇形响应联系起来。图1a–f先从肘部整体定位到实际贴附区,再用同号角点连接曲面与热图走线;读者由此可以确定A、D、B三个窗口在组织表面的位置。图1g–r随后按列追踪各窗口的通道宽度、实际金属和拉伸前后形状。包含处理框、条件判断和子程序调用的完整控制流程已直接列于正文图8;中文算法图集同时提供各分支说明。
固定材料映射使网络设计能够持续查询同一段组织运动。规定骨肌轨迹驱动脂肪与皮肤有限元,得到覆盖贴附部位的表面轨迹和度量。制造点通过固定三角面及重心权重关联皮肤材料点;路径改变后,可在同一运动场上重新查询其位置与切向所对应的伸长。
方向查询将同一片皮肤上的运动差异落实为不同的结构要求。肘部候选区在伸直与屈曲过程中随骨肌形面运动,而制造面上两个正交方向呈现不同的设计应变分布;固定材料位置的方向扫描进一步显示了走向对需求的影响(图2)。这些结果说明,线路选址与走向可以作为蛇形结构设计的输入,而不仅是连接几何的描述。
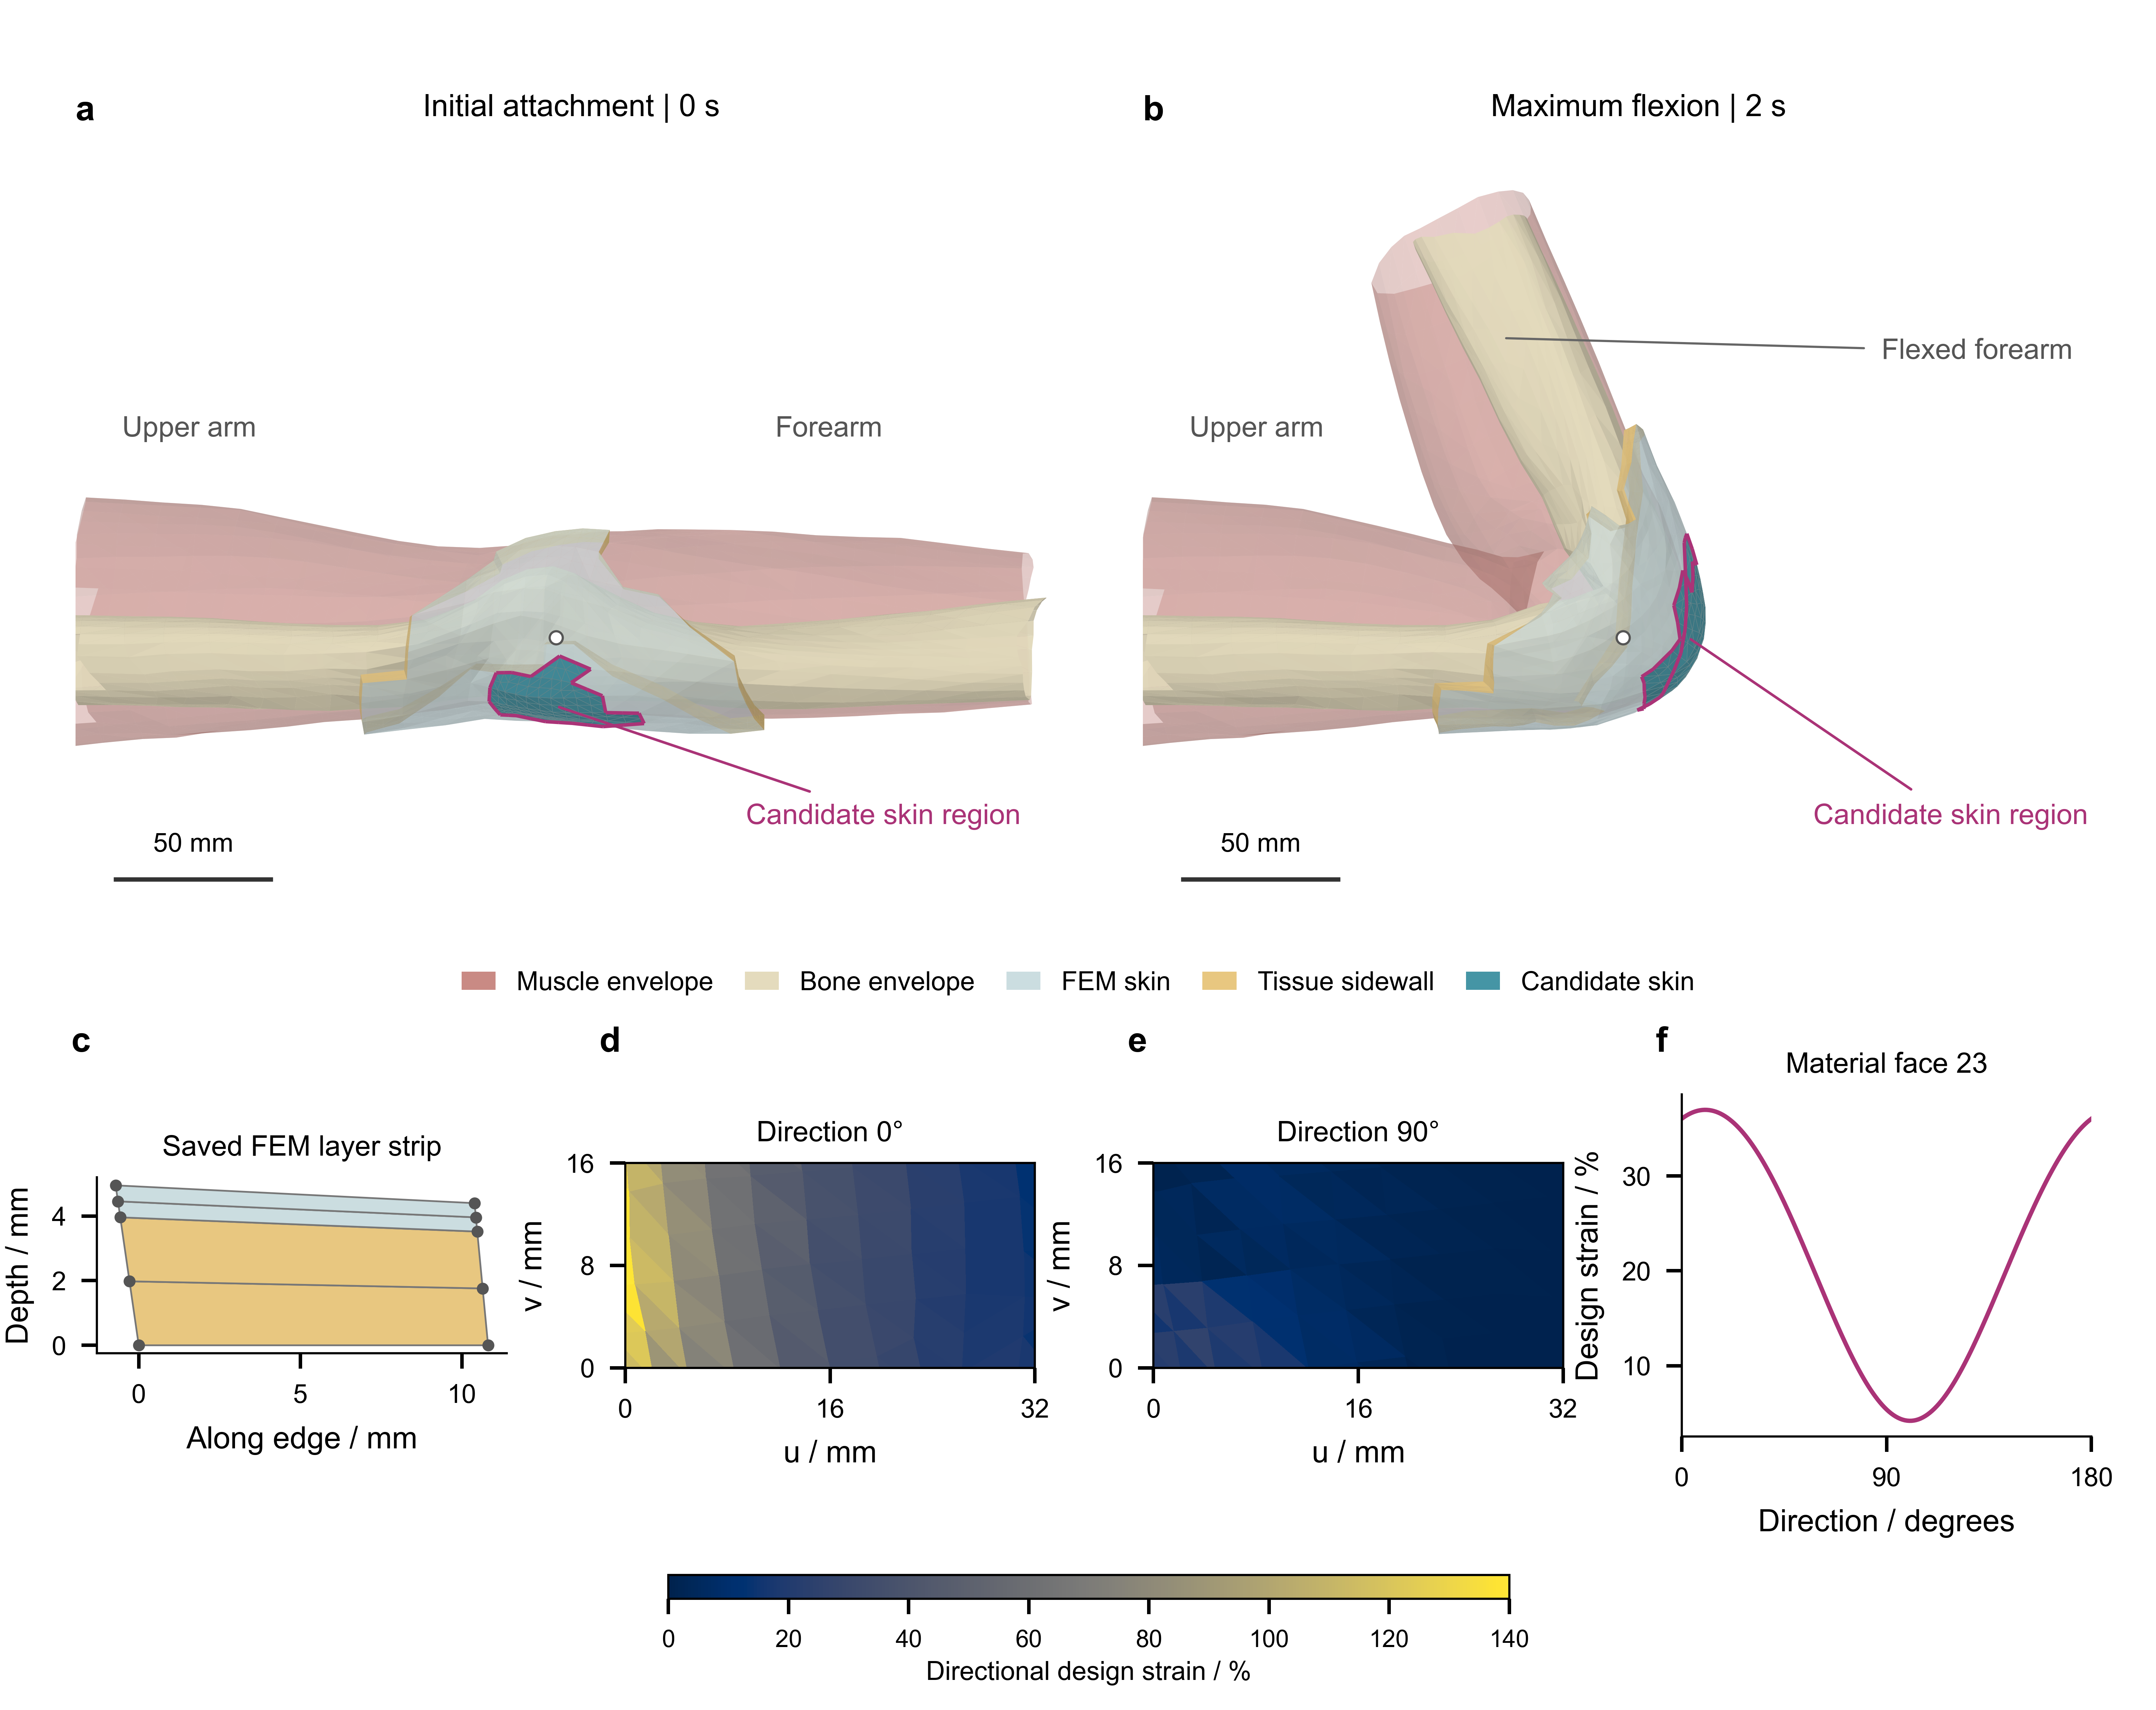
运动学与有限元的组合为几何合成提供了统一的比较基底。骨肌轨迹规定内部运动,外层组织平衡给出用于路径查询的非均匀形变;同一材料映射继续驱动后续金属响应。组织场、数值敏感性和阵列在肘部的空间位置分别见补充图S2、补充表S1和补充图S3。
拉伸需求决定求流阶段的可变通道宽度
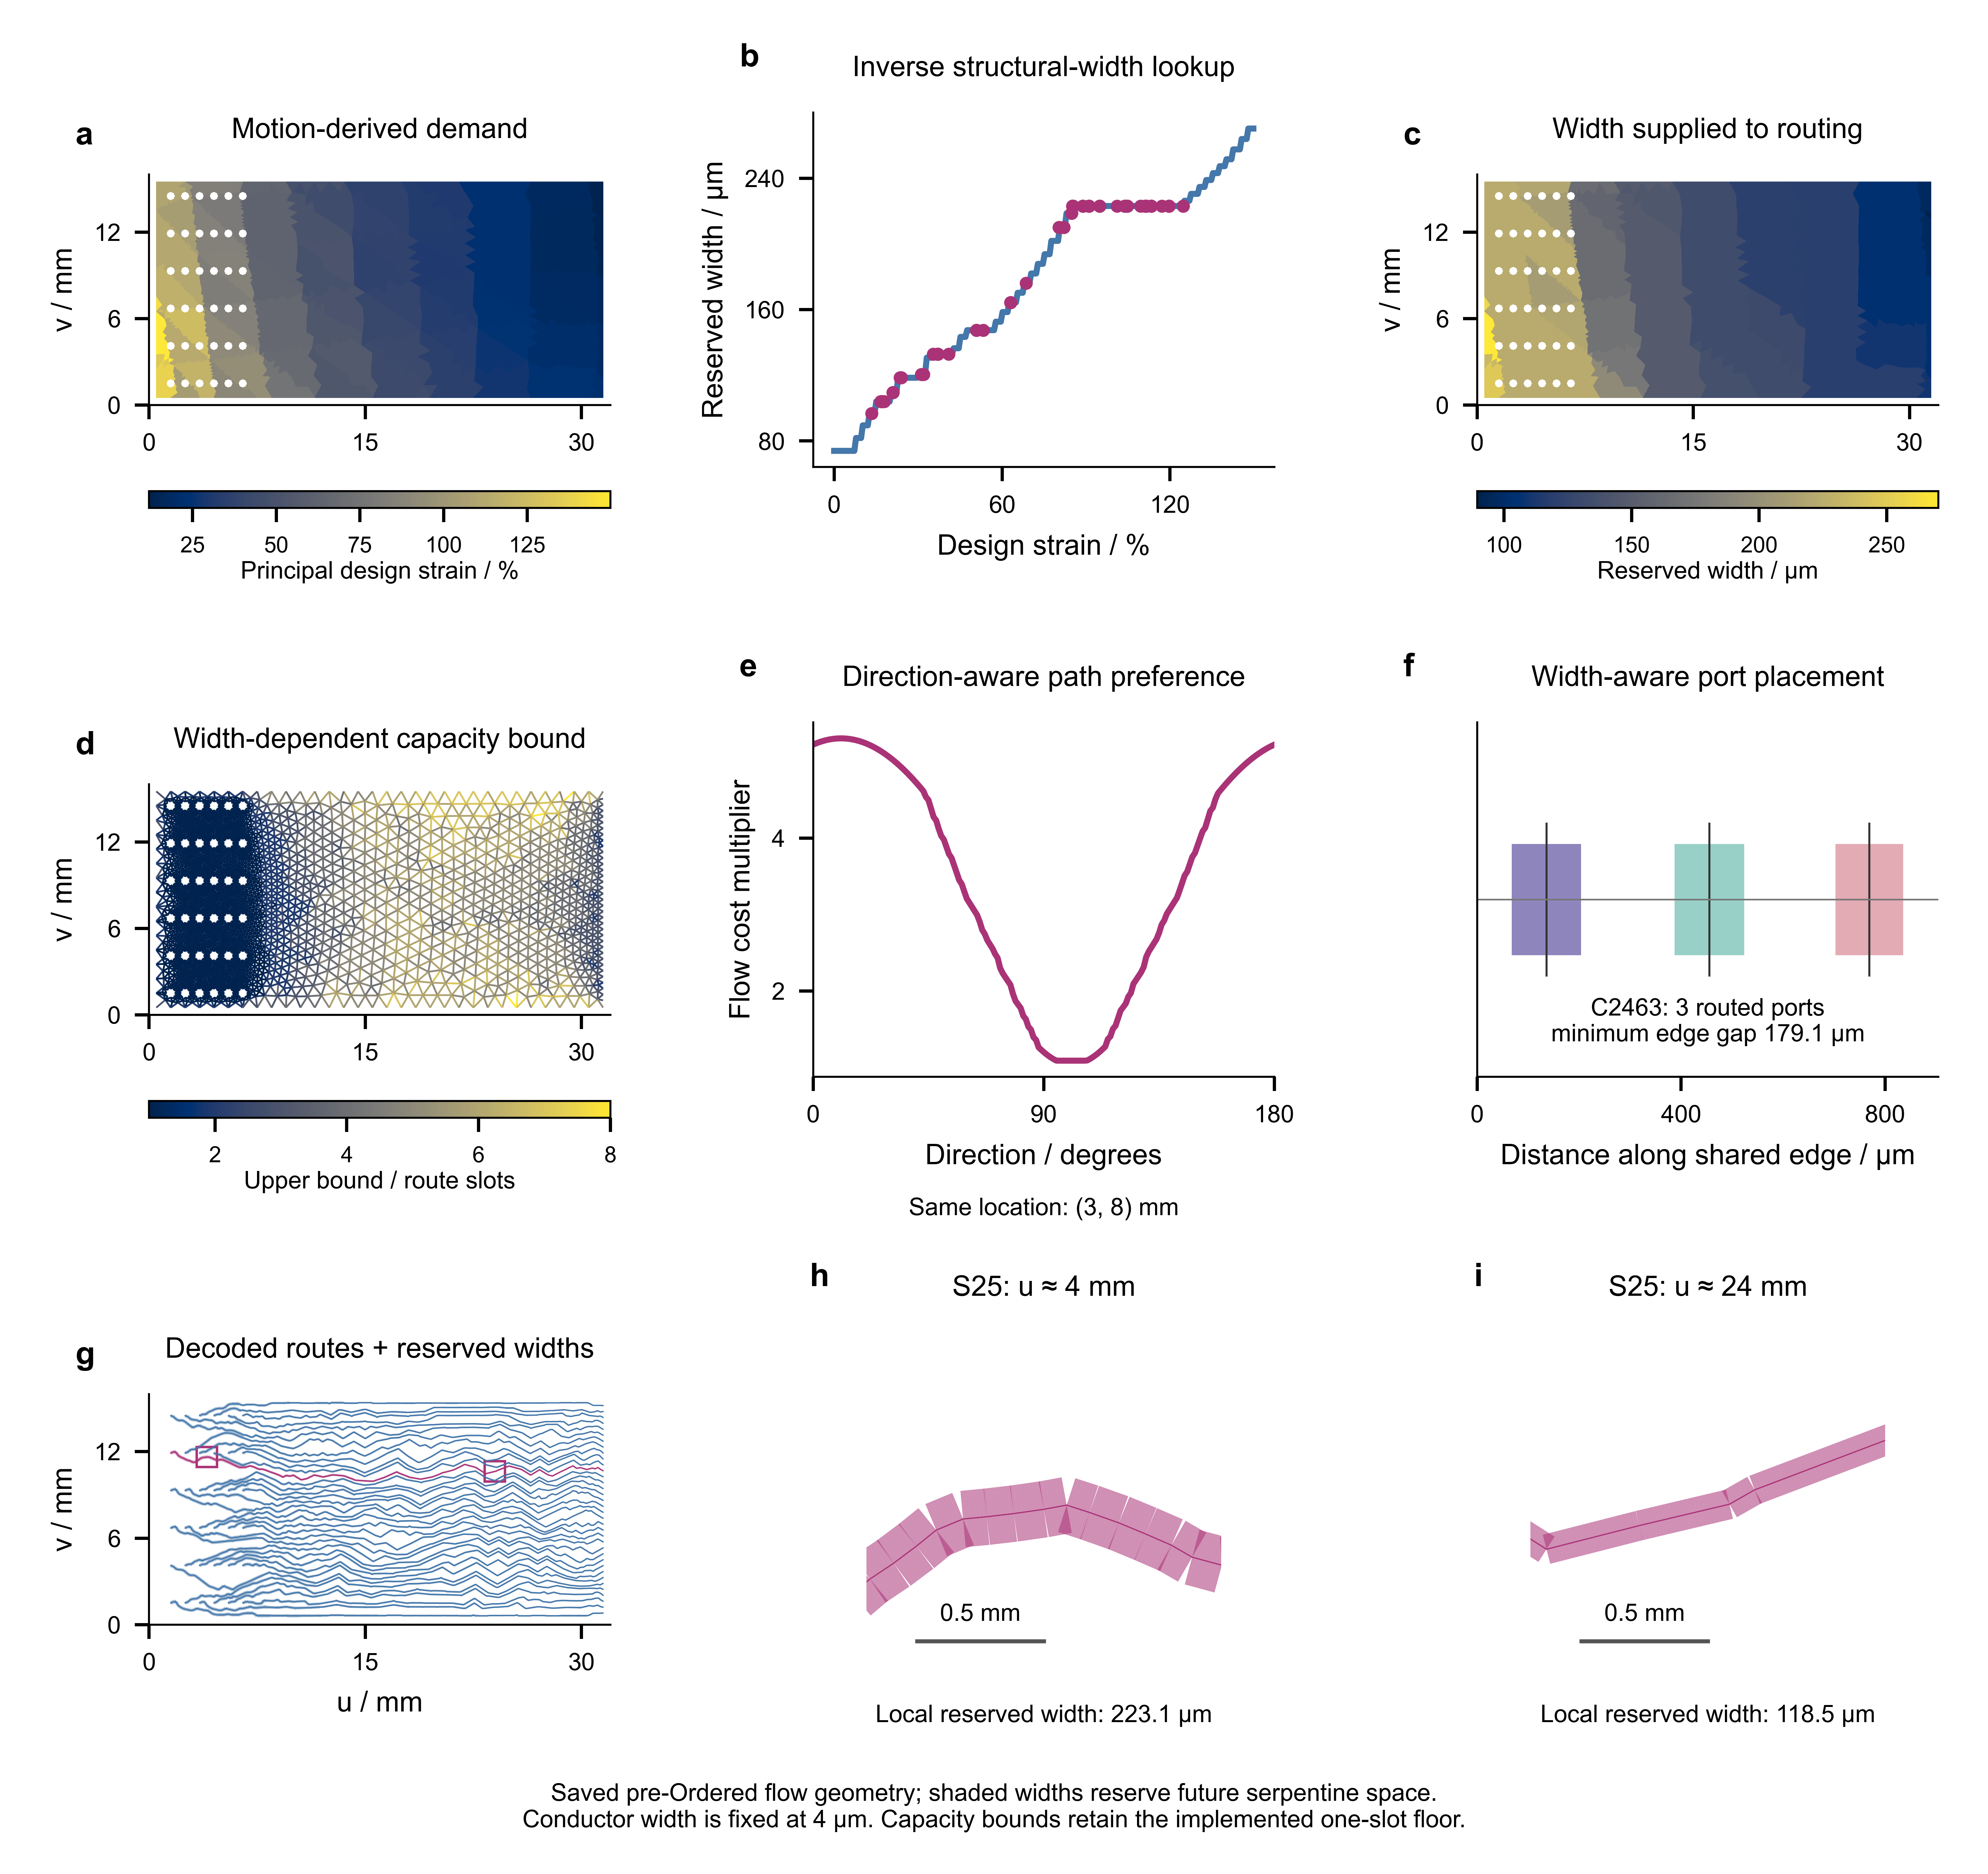
可拉伸互连需要在走线时预留满足局部运动的结构空间。蛇形的半径、弧角和直臂共同决定其伸展能力与横向包络(式5)。在本案例中,同一组织区域的拉伸需求并不均匀,逆设计因而给出随位置变化的占宽(图3a–c)。如果用一个较小的固定宽度代表全部线路,高需求区域将缺少结构空间;如果处处采用最大需求对应的宽度,低需求区域也会承担这份占用。变宽预留使布线使用与当地设计需求对应的空间预算。
本文将拉伸决定的结构宽度直接纳入第一步物理流求解。每个位置先查询运动包络,再从已计算的蛇形参考库选取可承载该需求的候选占宽,加入几何余量后得到路由预留宽度。图3g–i显示由这一字段解释的初始解码路线:同一条线路经过不同位置时,其预留通道随之改变。实际金属线宽保持4 μm,变化的是供后续蛇形展开的横向空间。
局部宽度通过通道容量决定多条连接如何竞争有限空间。算法在三角形顶点、边中点和重心查询预留宽度,形成局部节距;共享边的可用长度除以相邻区域节距,给出可容纳的离散线路数。初始容量进一步计入转弯与负载限制,自适应释放仍受宽度相关上界控制(图3d)。因此,宽度在路径选定前就参与通道资源分配。
方向相关的宽度费用使路径选择能够响应走向改变后的结构需求。两个候选方向即使经过同一位置,也可能对应不同伸长及蛇形占宽。图3e固定材料位置,只改变查询方向,展示求流使用的费用乘子如何变化;该项与原几何步长费用共同决定最小费用路径。容量采用局部主伸长包络,费用使用候选方向,两者分别承担空间预算和走行偏好。
宽度感知端口布置将离散流量转为共享边上的实际线路位置。已分配到同一通道的线路按既有次序排列,再按局部节距的倒数累计资源坐标,在该坐标中铺展端口。图3f显示保存的端口位置及对应预留宽度;后续有序整理继续沿这些连接关系协调连续通道。由此,运动需求通过宽度、容量、费用和端口位置连续进入版图合成。
自适应物理流实现共享通道中的完整连接
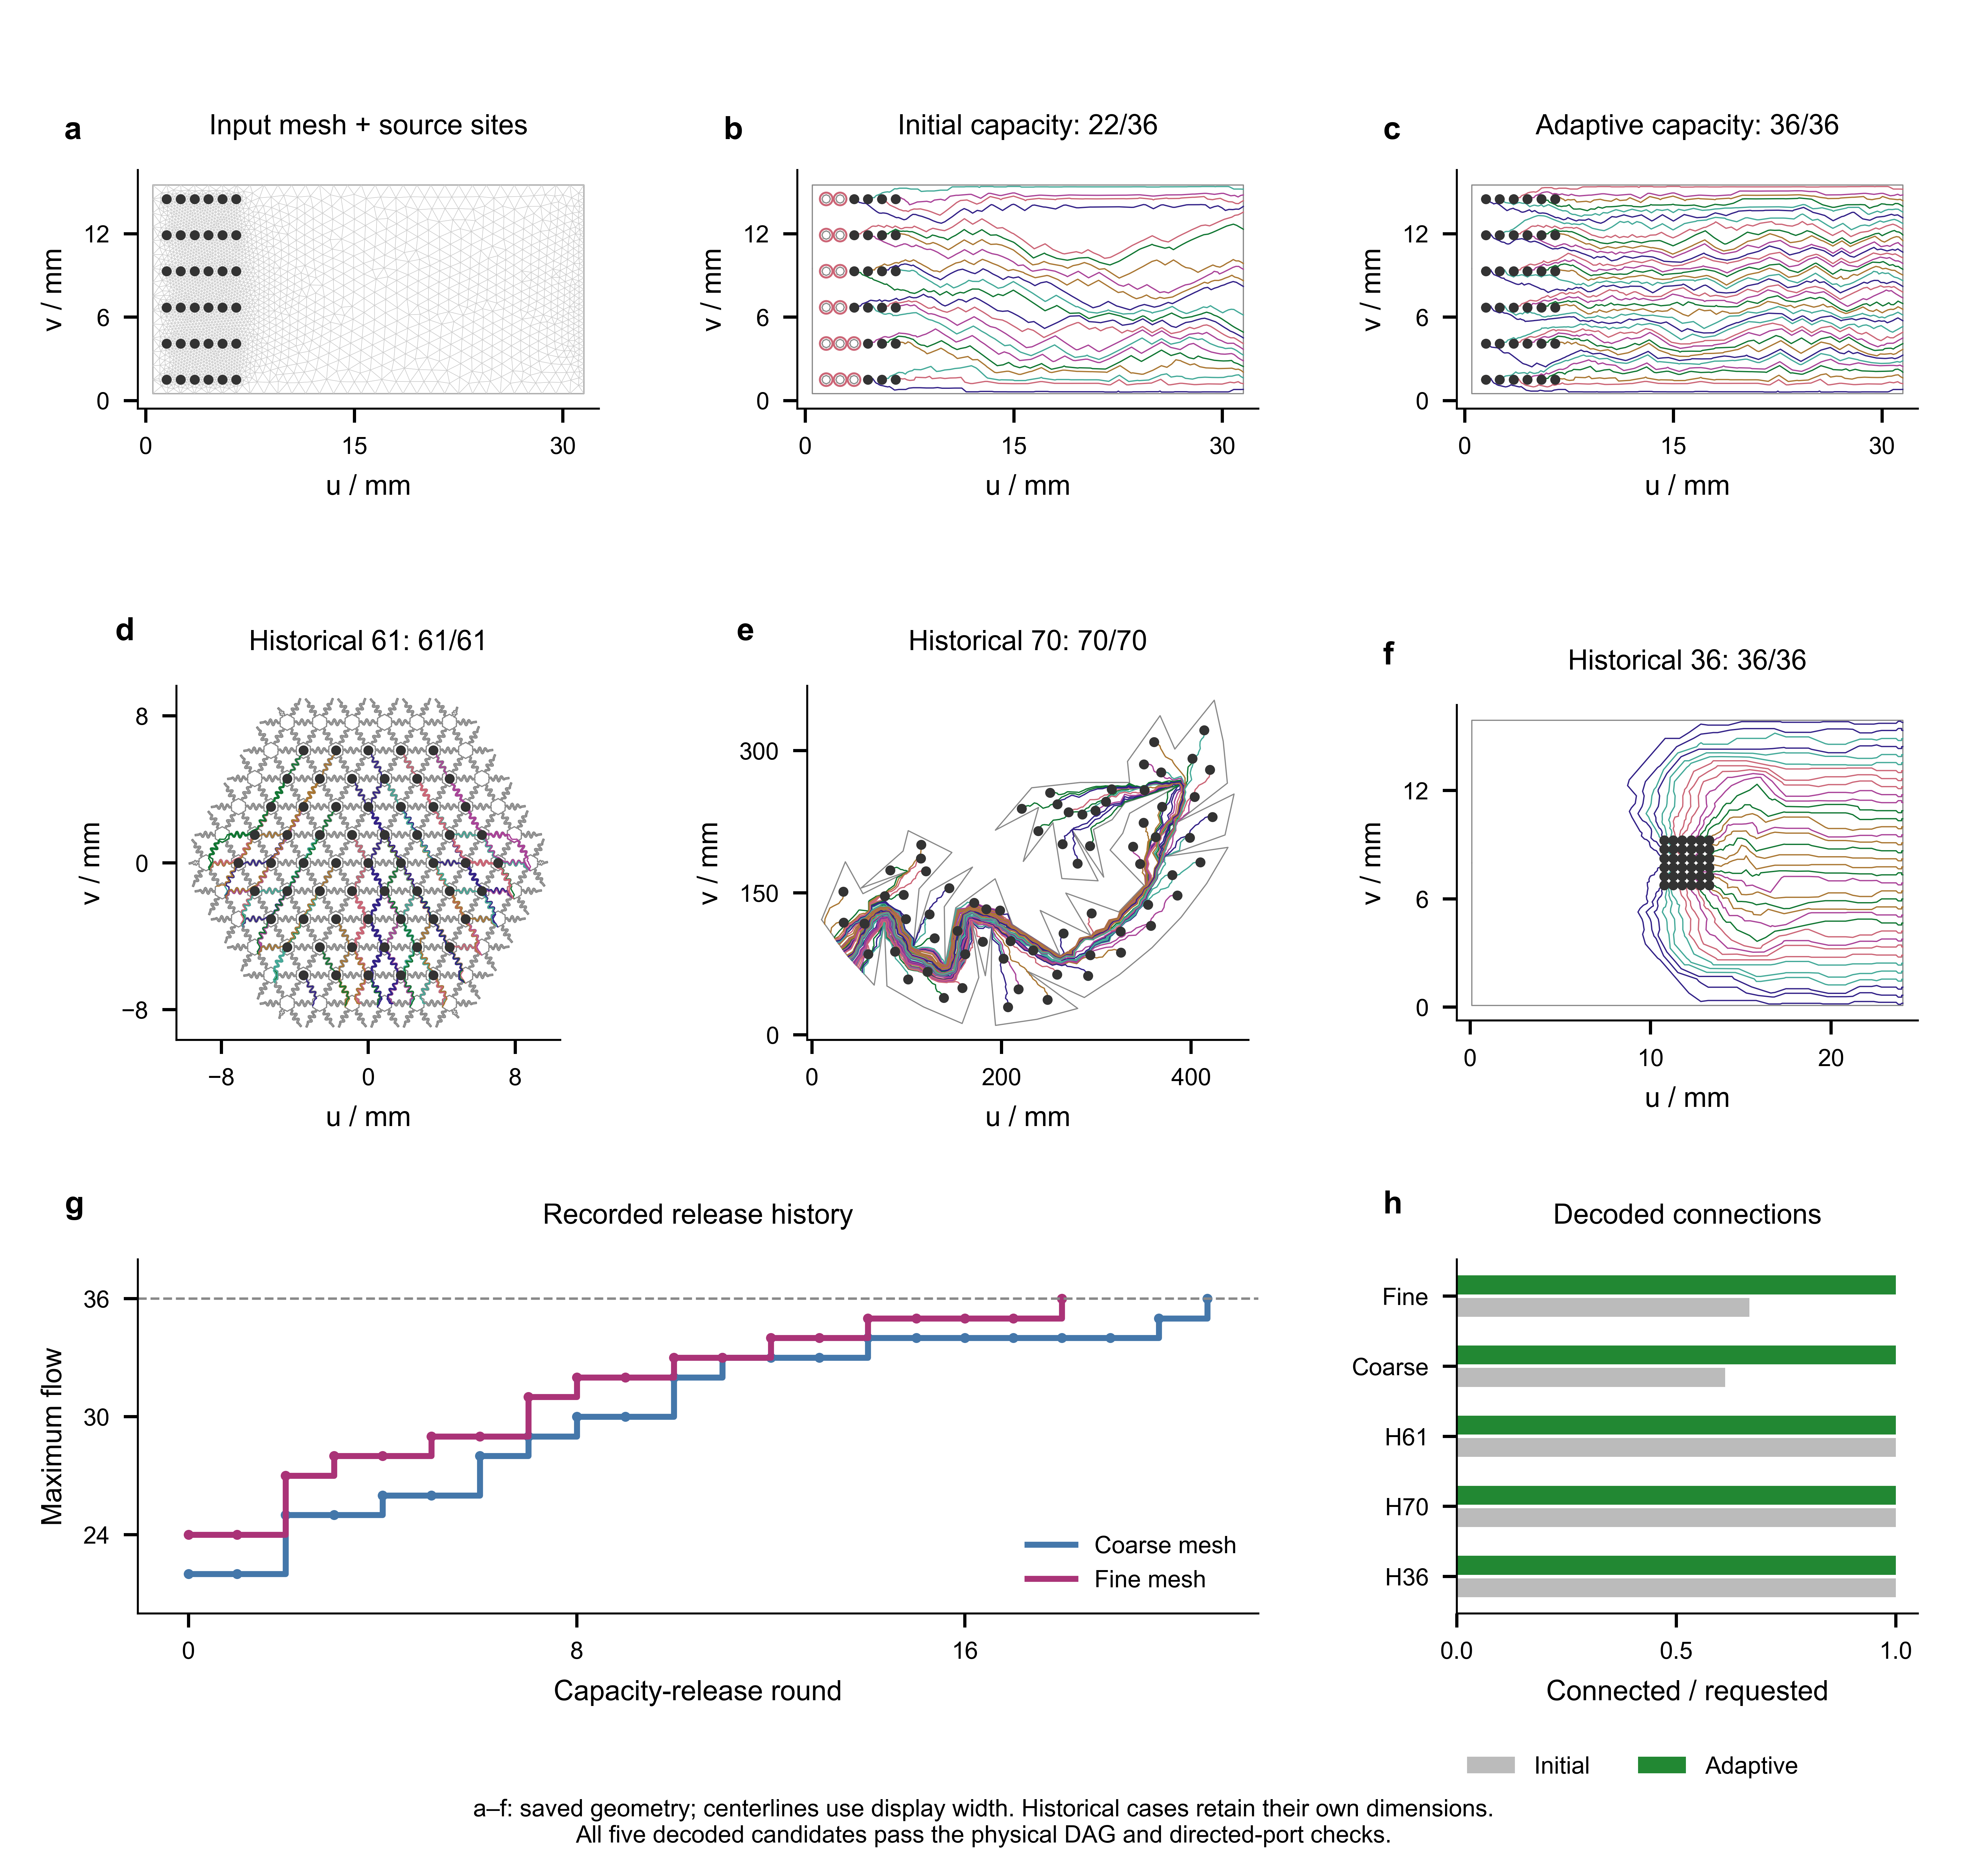
自适应容量释放使受阻的肘部网络完成全部源—出口连接。图4a–c从同一输入网格出发,对照初始容量与调整后的实际路线;未接出的源点在初始图中以空心圆标出。逐轮记录表明,两种肘部网格都通过有限次容量释放达到请求流值(图4j)。增加的连接由共享通道重新分配获得,出口随流求解确定。
按阻塞状态调整容量,使同一流程也能保留已经完成连接的复杂布局。带大量内孔的61位点域、不规则70位点域和36位点历史域均在初始容量下完成连接,因而直接保留原容量及解码结果(图4d–i、k)。这三组实例检验了流与端口解码模块对不同几何的适配;肘部实例进一步检验运动需求下的通道分配。
通道释放与物理无环检查在这五组输入上共同成立。每轮只调整当前最小割上仍有预算的通道,最终固定流值求解最小费用流,再检查物理有向图和严格定向端口配对。保存的检查均通过,因此图4展示的新增连接可以解码为源—出口路径;逐案例容量、配对和拓扑记录见补充表S5。
以可变结构占宽协调多线路制造空间
运动需求在同一条线路上产生不同的结构占宽。图5g–h给出整理后S25的实际字段:方向伸长沿路径变化,逆设计宽度与保守预留宽度也随之变化。金属线宽保持4 μm,因此可变的是蛇形的补偿空间,而导体制造尺度保持一致。
有序整理先为相邻线路建立连续、协调的走向。接口转换后的路线存在局部折转,有序通道通过共同站点和端口次序组织邻线,生成图5b、e中的平顺通路。整体与相同窗口的对照显示,整理作用于网络中的相对排布,同时保持源端、已分配出口和全部连接。
净距修正将仍有冲突的通道调整为满足预留间距的布局。图5e–f在同一位置、同一尺度显示修正前后的宽度带;统一后端检查确认全部冲突对消除,36条连接保留(图5i)。候选位移接受前重新查询需求和宽度,使几何放行条件对应修正后的路径。
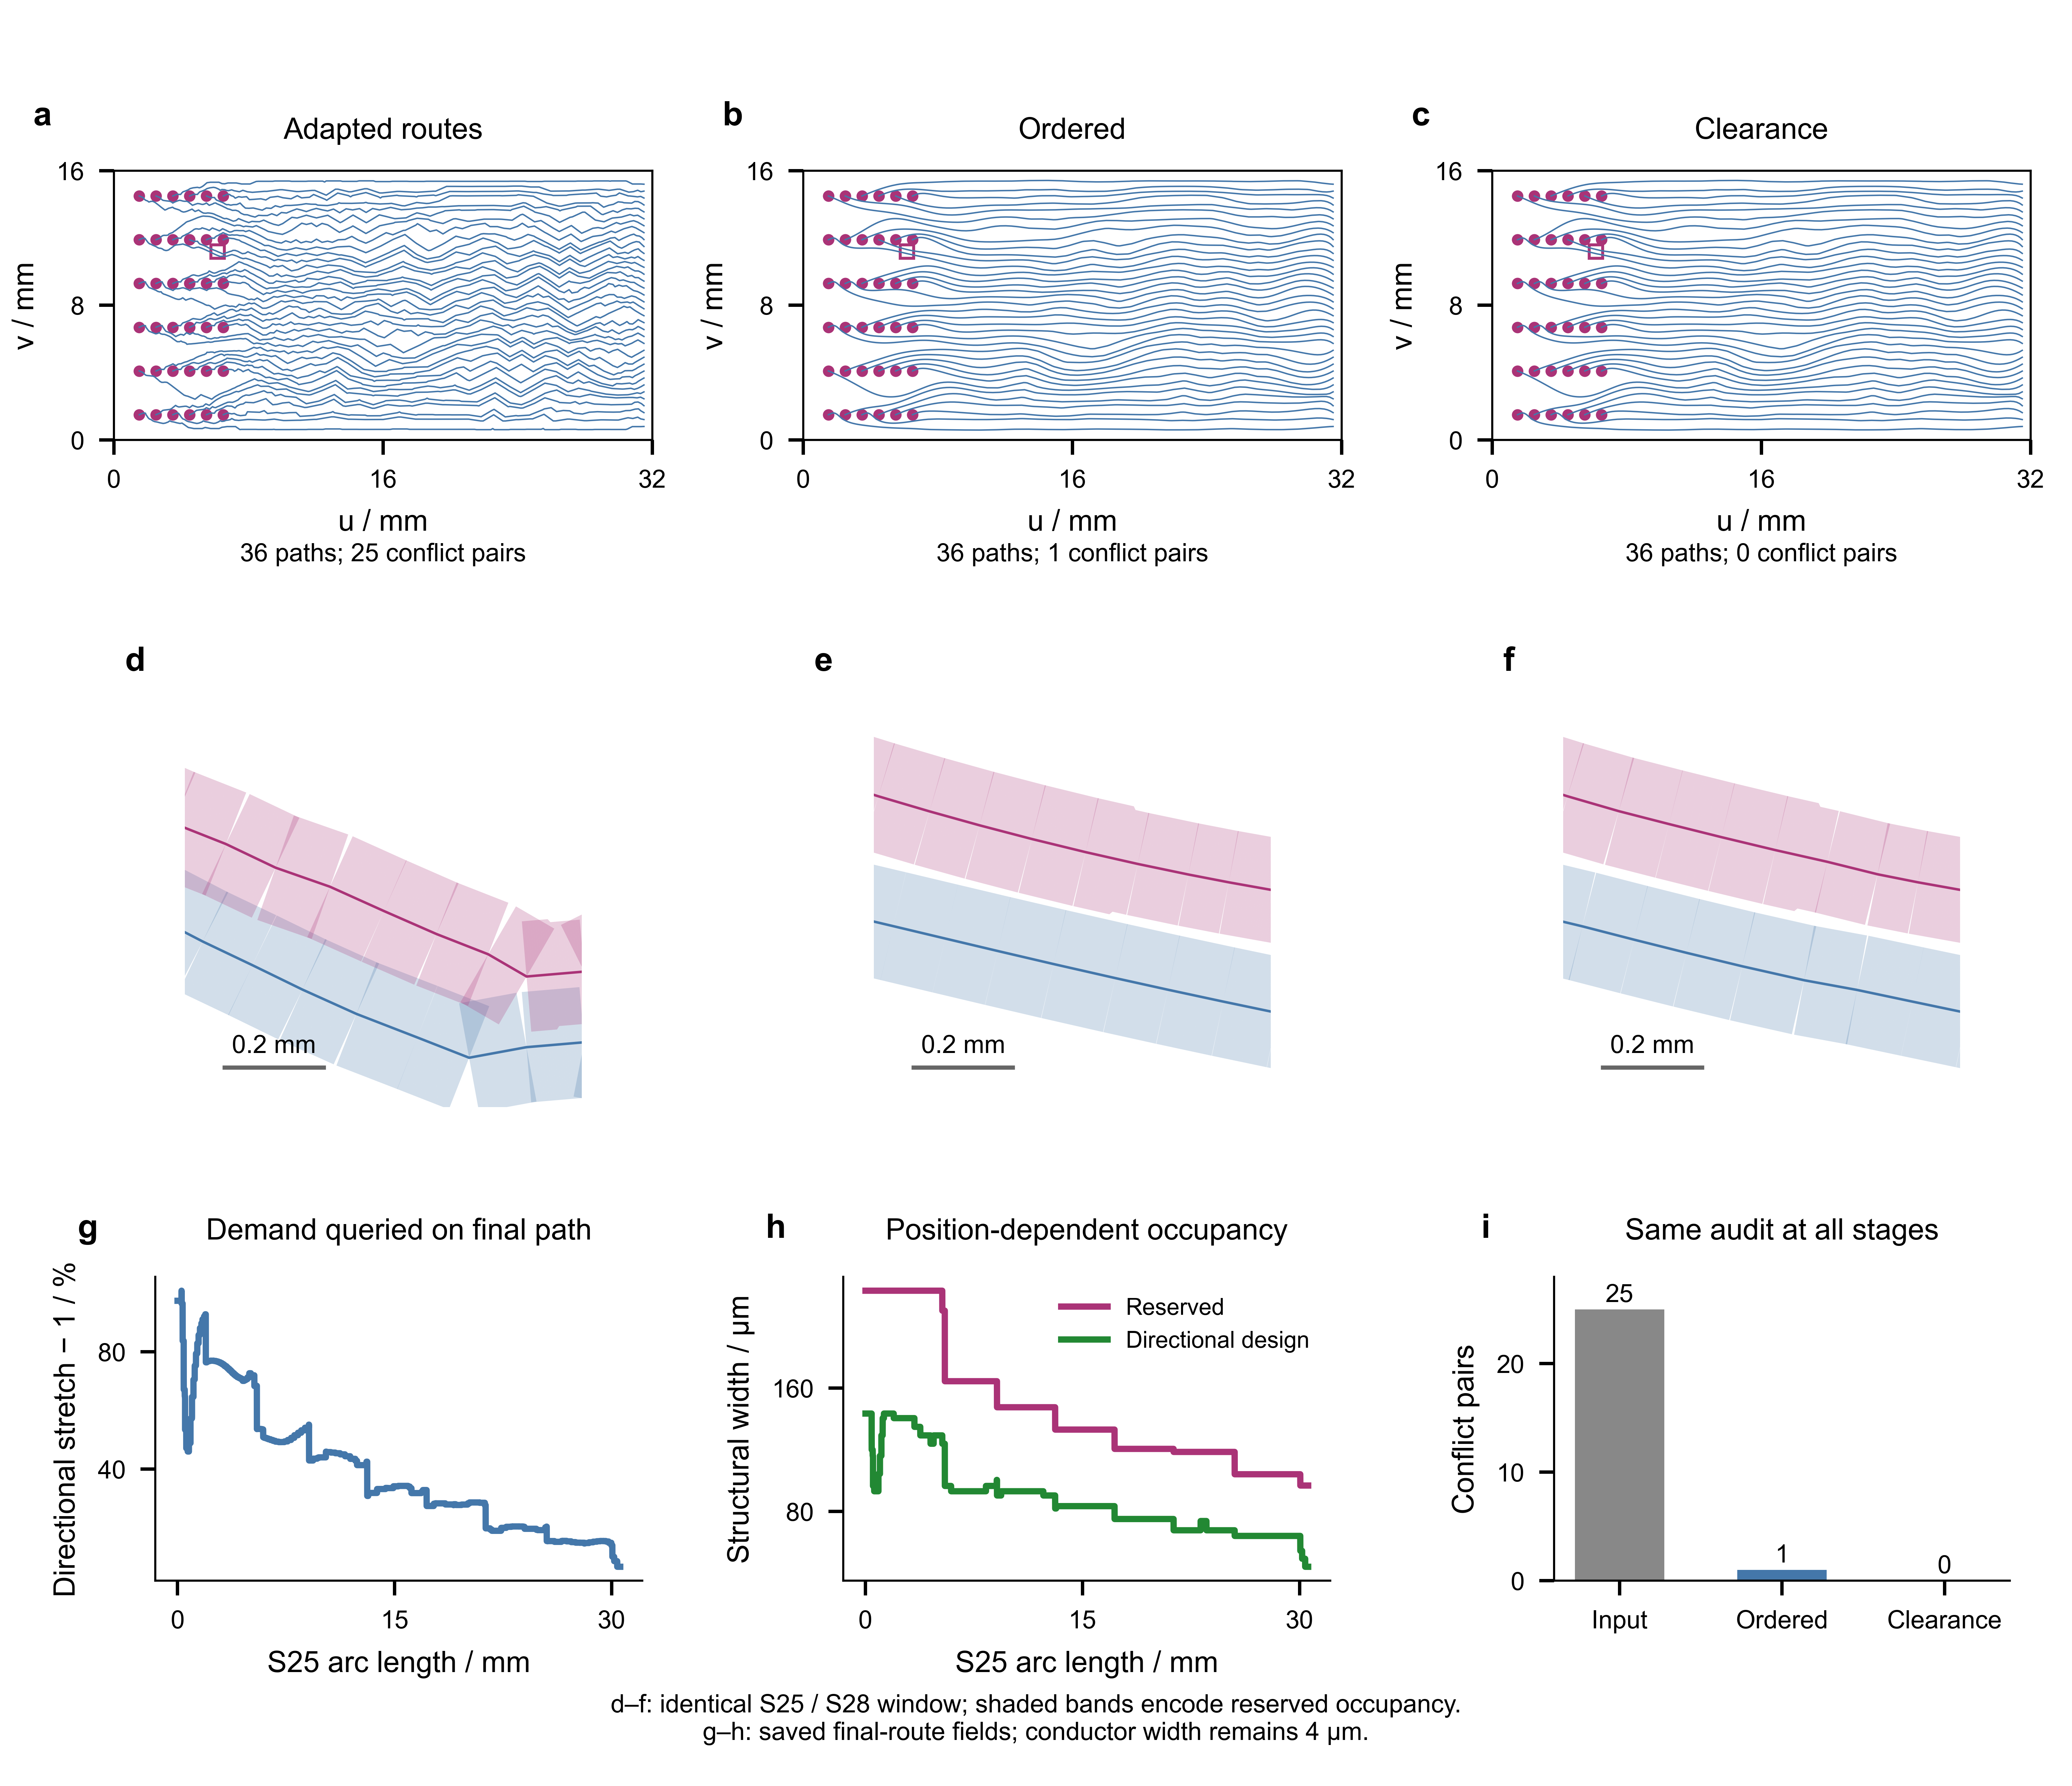
路径变化后更新需求,使空间协调与蛇形生成使用一致的设计输入。方向伸长字段用于后续晶胞选择,主伸长包络对应的保守宽度用于通道隔离。图5将两类字段和几何变化放在同一模块中展示;完整宽度范围、位移及检查容差见补充表S6。
同线联合重建将通道落实为连续蛇形金属
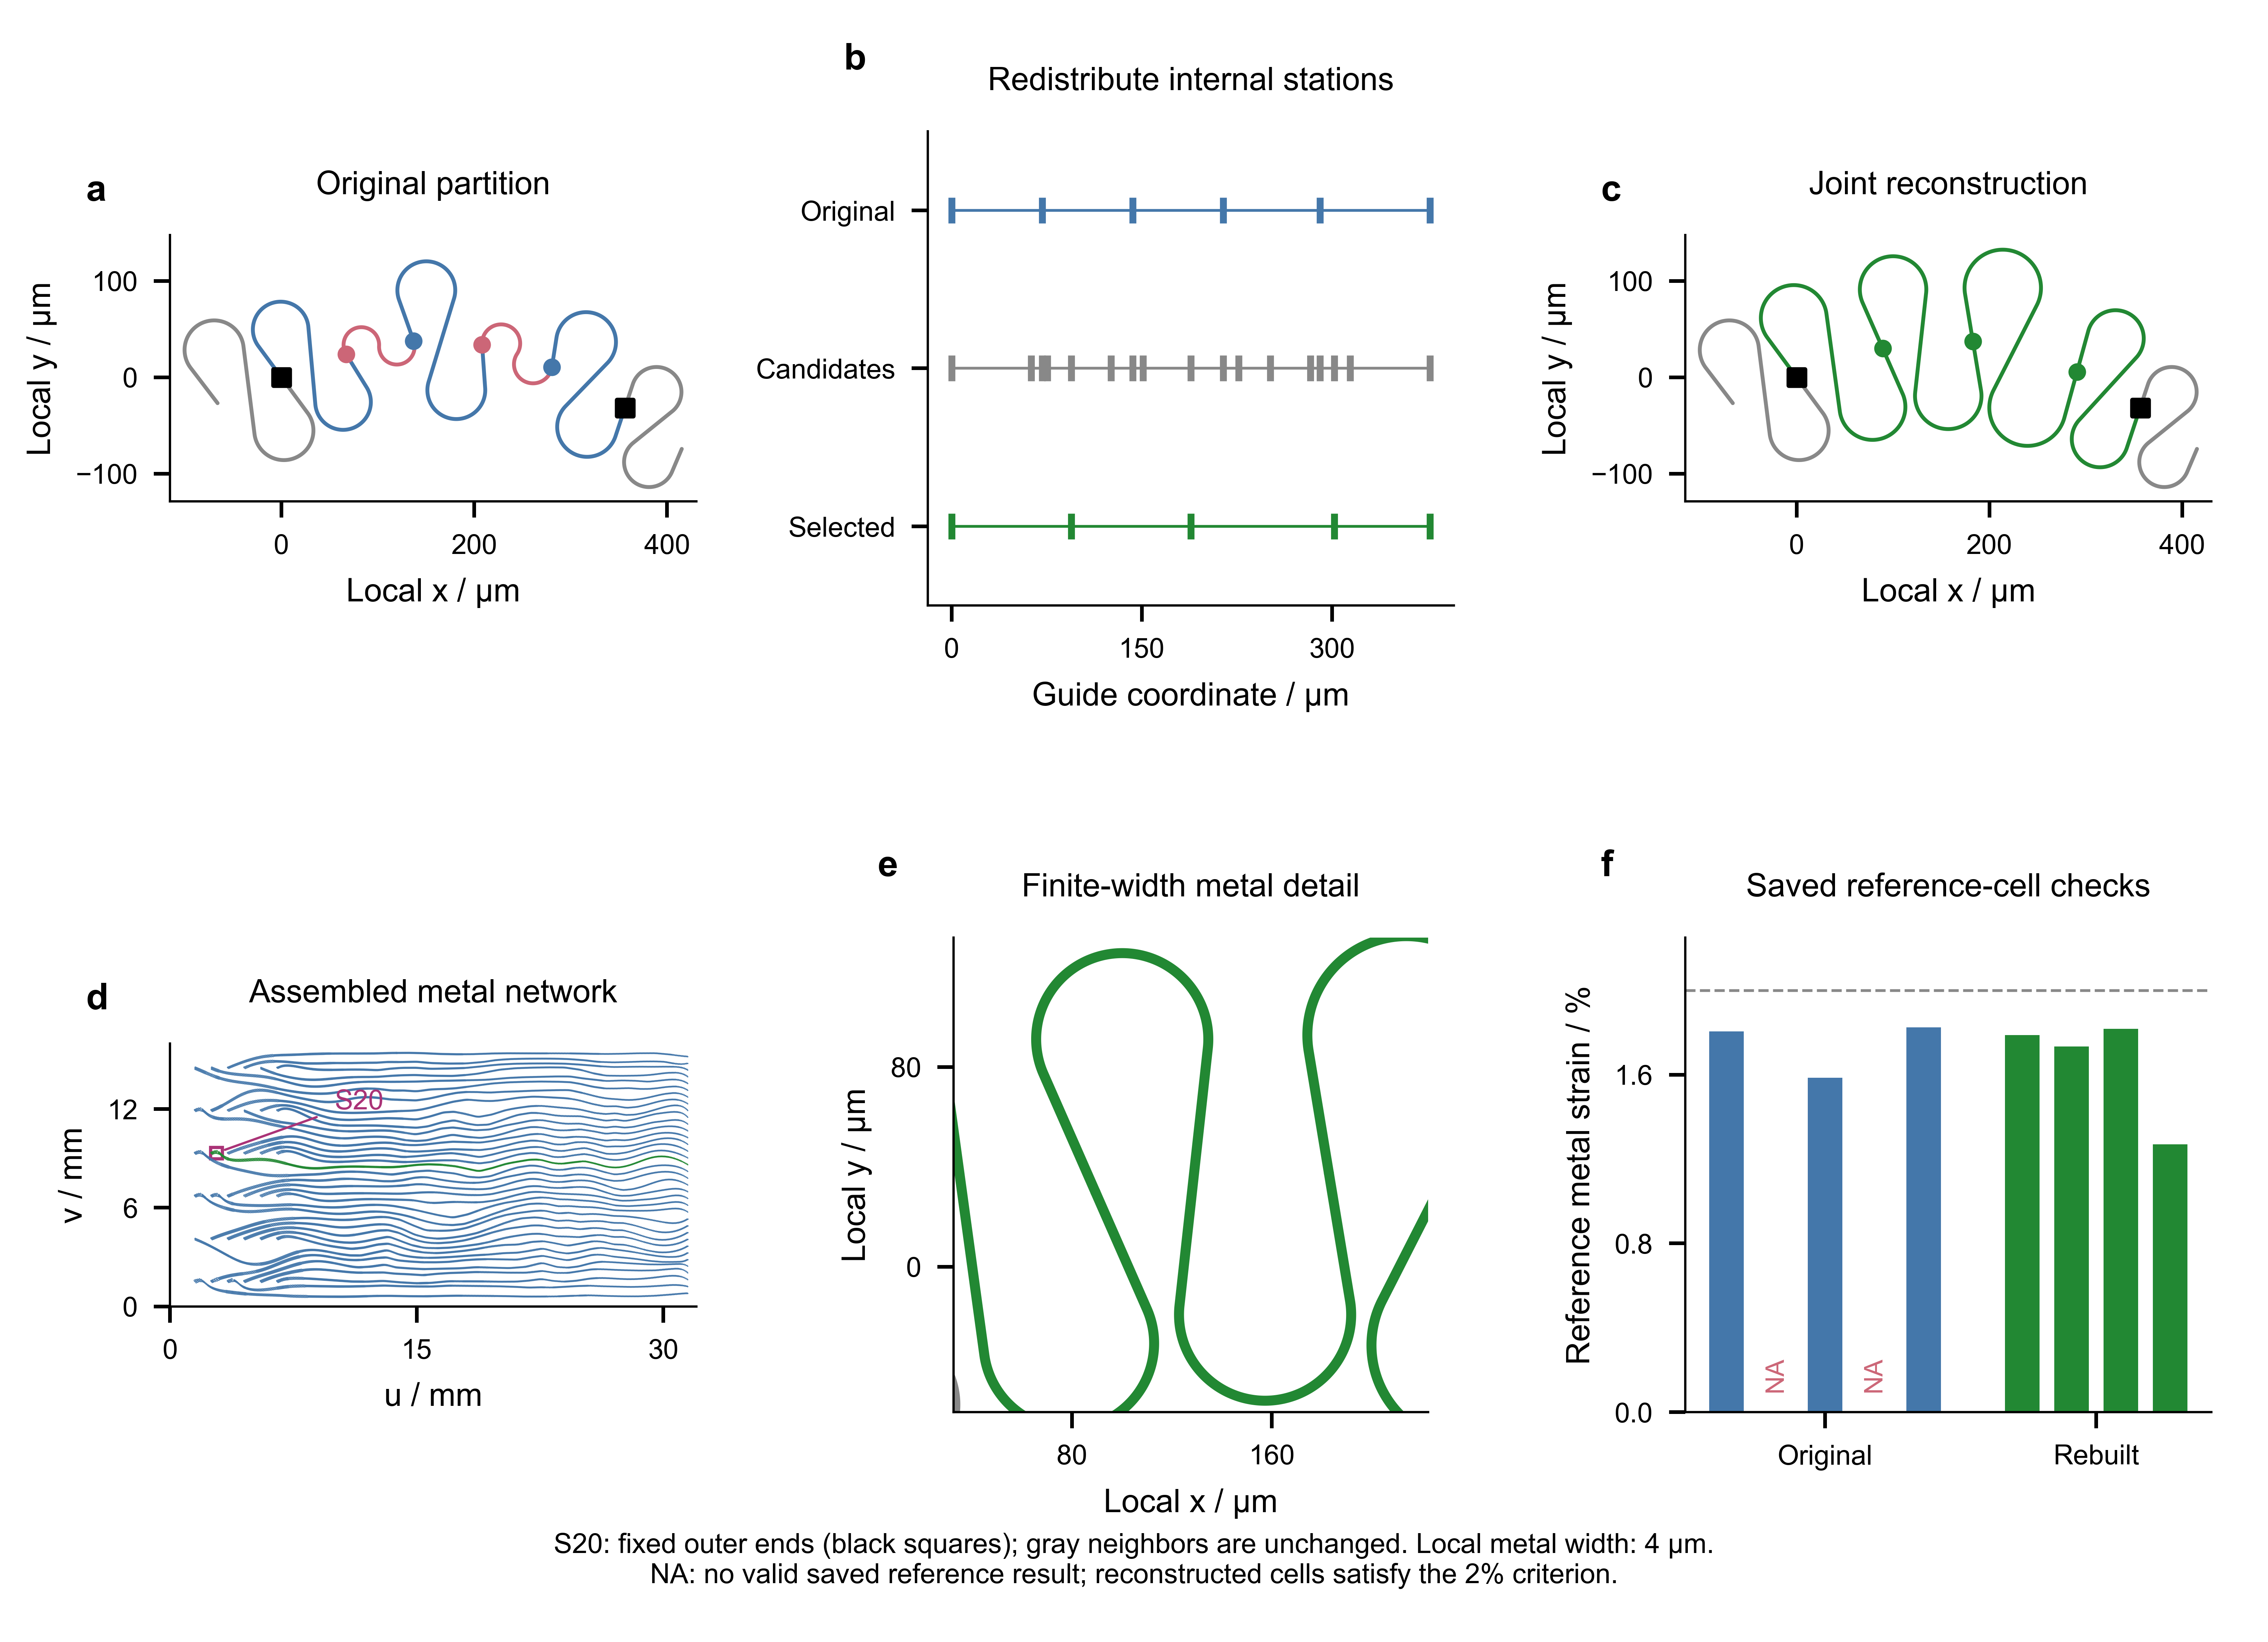
联合重建通过释放内部切分位置,在固定网络中恢复局部伸长补偿。S20窗口的原分段把转弯分配到五个晶胞,两个局部结构未得到有效的参考力学结果(图6a)。将这些晶胞纳入同一窗口后,算法保留外端位置和切向,在保存的候选站点中重新选择内部连接,得到四胞连续结构(图6b–c)。
重建后的S20窗口同时实现了连续几何与完整参考需求。保存的四个新胞均满足2%参考金属应变条件,窗口连接检查也通过(图6e–f)。图6a、c采用相同范围,显示改善来自内部结构重分配;灰色邻胞和黑色外端保持原状。
网络与晶胞两级协调最终生成全部36条通过制造几何检查的互连。图6d将重建窗口定位到完整阵列,图6e显示按实际4 μm线宽绘制的蛇形细节。完整金属继续接受自身净距、互线净距、边界及焊盘避让检查;各阶段完整参考需求覆盖和逐窗口状态列于补充图S4–S6及补充表S2。
组织运动驱动的响应评价连接布局与结构性能
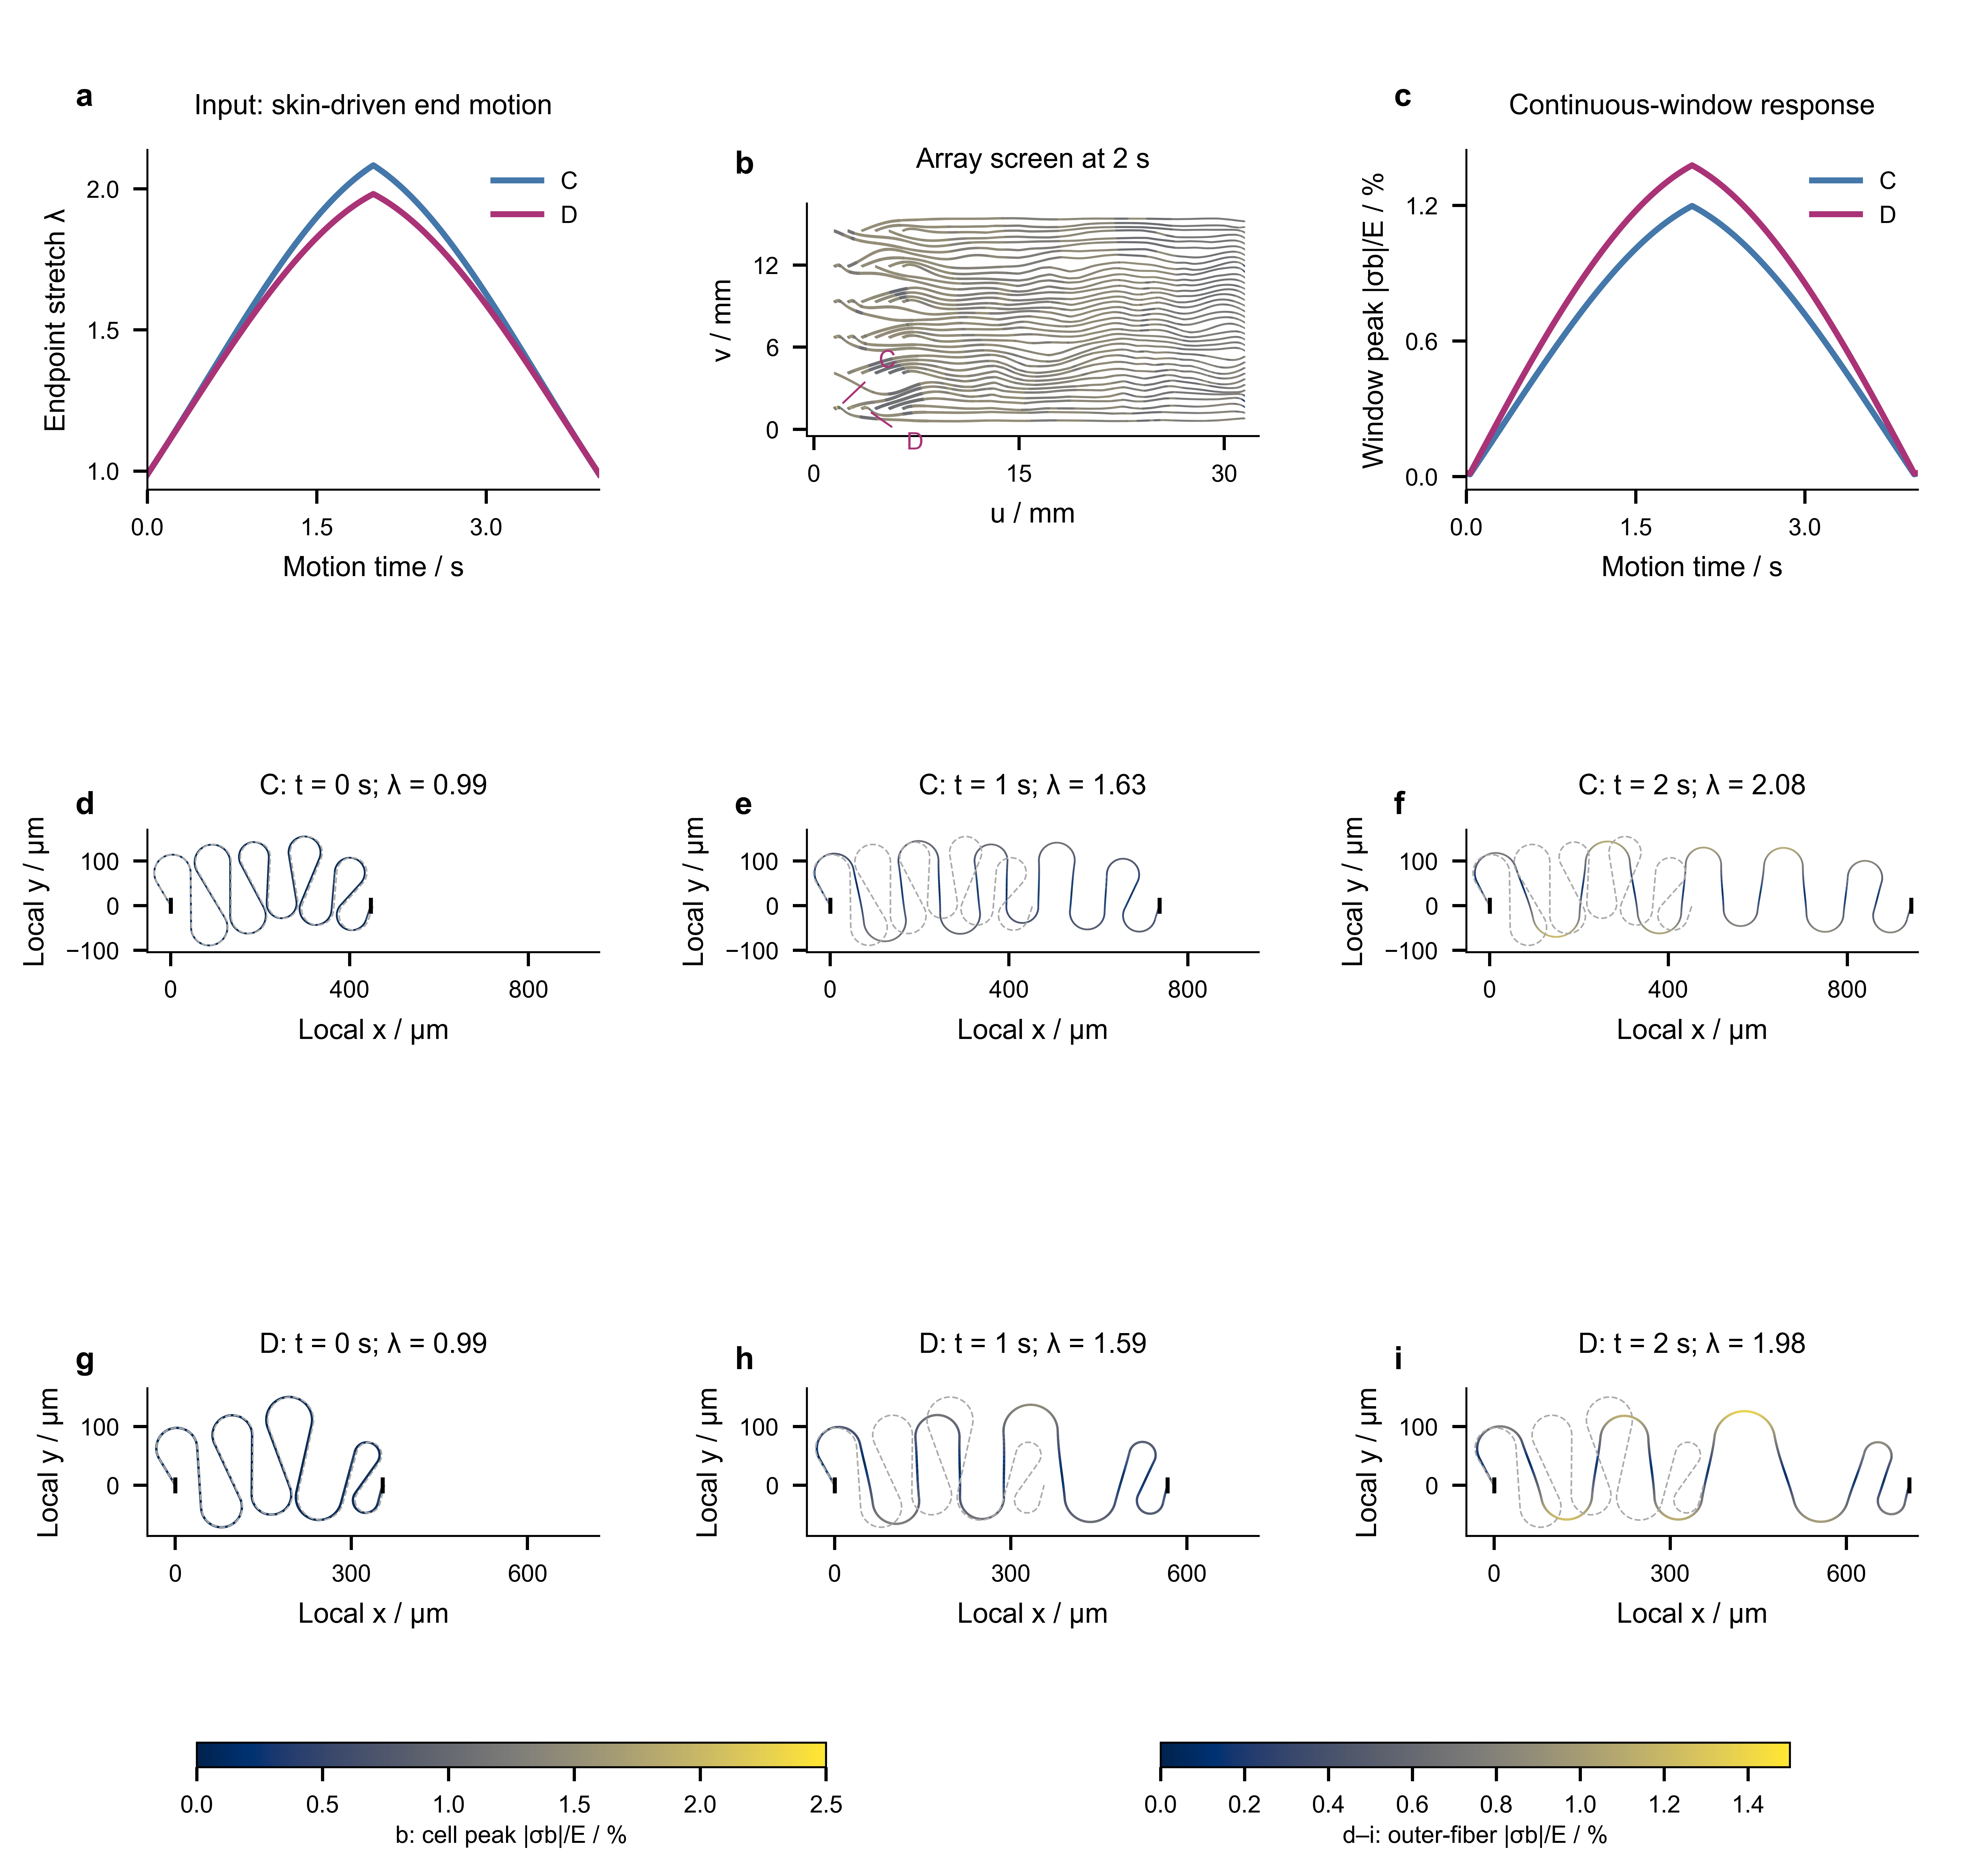
固定材料映射将同一段皮肤运动转化为生成结构的端点载荷。图7a给出两个窗口在完整屈伸周期中的端点伸长;载荷由保存的皮肤轨迹计算。全阵列独立晶胞筛查将响应关联回制造位置,从而定位局部结构在网络中的位置(图7b)。
连续窗口通过曲率重分配容纳逐步增大的端点距离。图7d–i比较初始贴附、中间动作和最大屈曲的实际杆解:仅约束窗口外端,内部晶胞协同展开。相同坐标范围、制造参考虚线和统一局部色标共同显示了形状与弯曲应力的变化。
全周期响应将局部展开过程与原动作建立时间对应。图7c中窗口峰值随屈伸载荷变化,补充图S7–S9进一步给出其他代表位置、沿线响应及截面拉压分布。空间定位、关键帧形状和时间曲线因此组成同一套可追溯的结构评价。
全阵列金属与胞应力图的同位置嵌套放大见线宽与局部关系图册。图册以相同材料窗口区分整网连接、邻线间隔和金属细节。
全周期净距检查把结构展开与电气隔离关联到同一运动历程。制造净距描述生成版图,运动净距跟踪加载和回程中的相互接近。最接近位置与时刻保存在补充图S10及补充表S3,供后续器件几何调整使用。
讨论
本工作的核心贡献是将运动所需结构空间转化为求流阶段即可使用的网络资源。蛇形理论将几何参数联系到伸展能力[3,4];本文把这一关系进一步转为独立互连所需的局部占宽,并在线路调整后重新查询。宽度场进一步转换为共享边容量、方向费用和端口间距,使运动在路径形成之前参与资源分配(图3)。这一联系把蛇形微结构需求传递到整网连接选择。
可变结构占宽使个性化设计能够在固定金属线宽下进行。表面几何定制、区域伸展图案和固定宽度线带布局分别提供了相关计算能力[5,6,7];本文处理的设计对象则包含沿线路变化的伸长补偿空间及其邻线相容性。制造规则固定导体尺度,组织运动和路径选择决定蛇形几何,从而把个性化集中到布局与微结构生成(补充表S4)。
分层空间分配将多通道连通、有限宽协调和局部结构实现连接起来。物理流组织共享资源,有序通道协调连续几何,同线窗口利用微结构自由度。各层保留相同的线路身份和材料映射,使网络中的一次几何改变能够继续传递到需求查询、金属生成和运动评价。
运动学—有限元测试基底为后续模型替换提供了明确接口。皮肤试样的材料响应具有方向依赖[11],分层与双相行为也已得到建模研究[10];这些组织特性可通过外层力学模型进入表面运动字段。网络算法继续读取固定材料映射及度量,因此可以在保持设计接口的条件下研究不同组织模型对布局的影响。
本文的验证范围是计算几何合成及所设模型下的响应评价。当前示例采用规定骨肌轨迹、示例组织参数和端点驱动平面杆;承载层约束对蛇形响应的影响需要在器件模型中另行考虑[12]。制造几何已通过所设检查,完整参考需求和全周期运行净距仍有局部未满足项,具体位置与数值保留在补充材料。更广泛的密度优势和器件可靠性还需要同条件基准及制造加载实验。
结论
本文实现了由非均匀组织运动驱动的多电极网络几何合成。方向需求与结构占宽把运动要求转为求流前的容量、费用及端口资源,自适应物理流据此组织多通道连接,有限宽协调和同线联合重建将通路落实为连续金属。统一材料映射又将生成结构连接到原动作下的响应评价。这套方法为在有限制造区域内共同设计连接关系、伸长补偿和空间隔离提供了可计算的流程。
方法
算法总流程与条件判断
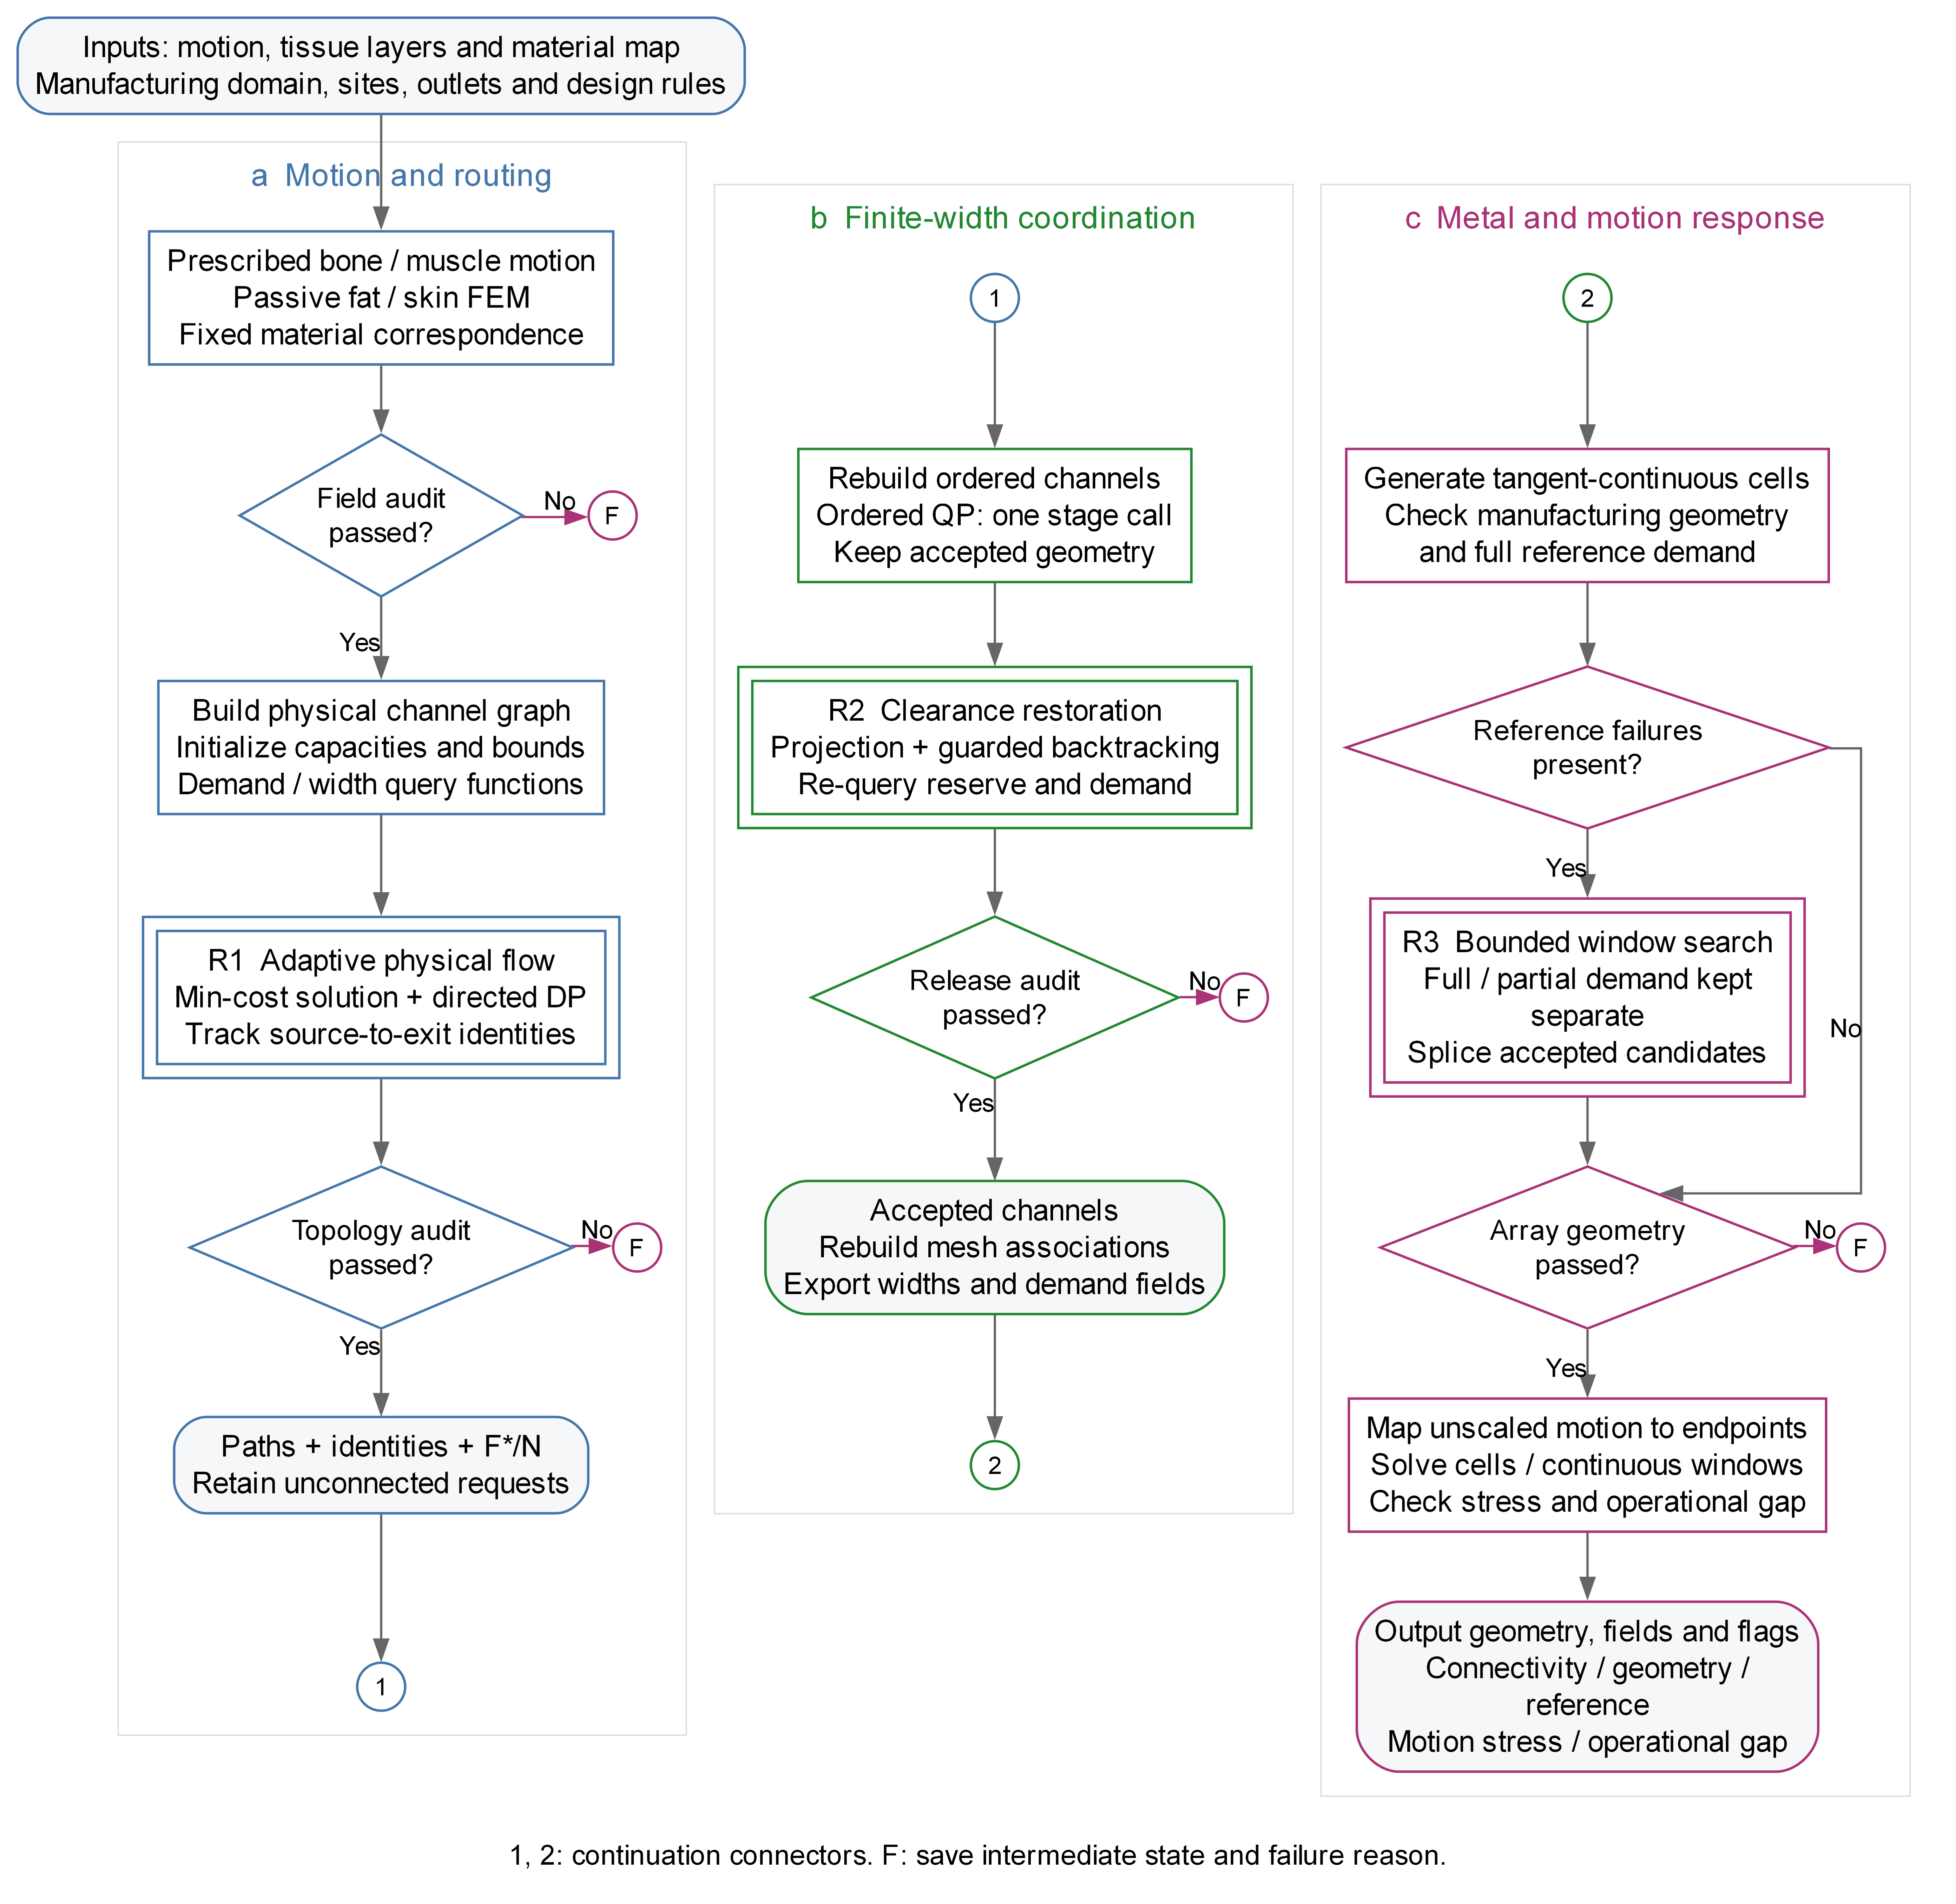
算法通过逐阶段判断,将运动场、连接路径、有限宽几何和响应评价衔接起来。图8给出主线调度及判断分支;R1、R2和R3分别展开自适应求流、净距修正和同线晶胞搜索,细节见补充图S11–S13。
中文判断框图与伪代码 · 英文高清图 · 四页完整算法PDF
路径与结构空间的相互依赖
每个功能位点通过一条独立线路连接到算法分配的出口。制造域 可以包含内孔、焊盘和障碍。输入给定功能位点及候选出口,出口配对在路由时确定。
蛇形占宽由路径的位置和方向共同决定。设计变量包括宏观路径 、方向设计宽度 和金属中心线 。以 表示方向需求查询,以 表示采用制造参数 的蛇形空间逆设计,两者通过路径切向 关联:
(1)
路径移动后需要重新计算占宽。式(1)使位置和切向的变化传递到伸长需求,再传递到蛇形尺寸。
网络与晶胞分别承担空间分配和结构实现。网络尺度安排路径及预留通道,晶胞尺度在通道内生成金属并检查伸长能力(图1和补充图S1)。
实际金属必须位于制造域内,并与邻线保持规定净距。设线宽为 ,金属占据集合及互线条件为
(2)
金属净距按导体的实际占据区域计算。式(2)中, 为半径 的圆盘, 为互线净距;同线非相邻部分另采用自身净距 。位点授权接入区域和异属焊盘避让区域分别定义。
将运动转换为线路方向需求
固定材料映射使不同路径可以查询同一个运动场。制造点在整个动作中保持皮肤材料身份,路径移动后仍按同一映射获取需求。
重心插值将制造坐标映射到运动中的皮肤表面。主案例采用32×16 mm制造域,每个制造点关联固定的皮肤三角面和重心权重。设面顶点为 ,映射及表面度量为
(3)
表面度量给出任意线路方向的伸长需求。对制造面单位方向 ,取动作中的拉伸包络并乘以设计余量:
(4)
金属需求以无应力制造平面为参考。映射序列包含五个贴附阶段和121个运动帧,因此设计需求同时计入贴附与动作影响。组织应变则以第0帧曲面为参考,两套字段分别保存。
直接使用 查询可以避免主方向不唯一带来的歧义。接近等主伸长时,式(4)仍能评价给定线路方向。
将方向需求转换为蛇形结构空间
蛇形逆设计把目标伸长转换为最小候选占宽。结构由相切圆弧和直臂组成,以半径 、弧角 和直臂比 描述。参考响应采用曲梁与有限变形平面杆模型[3,4]。
候选半径同时满足制造、细长比、应变和自身间距条件。对单位半径候选 ,记横向包络系数为 ,自身间距系数为 ,最大无量纲弯矩为 。所需半径及占宽为
(5)
候选在达到目标伸长前的全部加载状态都须有效。本文采用 μm、 μm、 μm及 ,由此得到 μm。参考纤维应变比较线设为 。
预留通道为候选结构增加几何余量。肘部案例的保存配置采用 μm。该宽度用于网络协调,实际金属仍为4 μm。
局部运动需求可以通过式(5)改变通道占宽。需求变化会改变有效候选或候选尺度,邻线提供的空间则限制可采用的结构。
在共享通道中分配多电极连接
运动需求先转换为求流使用的预留宽度场。令 ,肘部保存配置中 、 μm。省略方向时,采用主伸长包络。三角形 的七个采样位置构成 ,局部节距与共享边节距为
宽度转换后的整数槽数是流模型中的共享资源。为可用边长, μm为路由净距;各物理量先统一单位。初始容量从出发,再取三角形高度及入口—出口转弯估计给出的较小值;出口按离散槽数截断。每条独立连接仍贡献一个整数流单位,局部宽度通过容量字段进入守恒图。至少一槽是保留的离散估计规则,有限宽可行性继续由几何阶段验收。
共享门容量统一描述多条线路对同一通道的竞争。制造域先作约束三角剖分[13],再构建物理通道图。每个物理门共用一份容量,出口槽容量为1。出口分配与路由同时求解[14]。
割集上的容量释放用于增加受阻连接。初始容量 根据可用长度、采样节距和转弯条件估计,释放上限为 。当前最大流不足请求数 时,对割集 中仍有预算的门增加单位容量:
(6)
容量释放在有限步内结束。每个容量均受整数上限约束,达到 条连接或割上预算耗尽时停止。
最小费用流在最终容量图上选择连接路径。保持最大流值 ,求解
(7)
路径费用同时编码候选方向的伸长及结构宽度。对相邻单元间有向步 ,在步中点 沿方向 查询运动包络及,然后计算
几何基础费用保留长度与出口推进偏好。肘部配置取、、 μm;是费用归一化尺度,不是固定线路宽度。方向宽度由已保存参考库的上档应变包络查表获得,不在求流过程中重新求解杆模型。
严格正环费用可排除精确最小费用解中的正环流。若存在正环流,沿环减去最小正流仍保持源汇流值和节点守恒,却会降低总费用,与最优性矛盾。实现另检查零费用子图及求解后物理投影的无环性。
共享边端口使用宽度感知的资源坐标铺展。对参数化边,在可用参数区间取129个查询点,以梯形积分计算
端口位置保持已有线路次序并随局部节距变化。上式用于的共享边;单条线路取区间中点,实际出口使用分配的离散槽位置。端口间距按相邻半宽之和与实际中心距离独立检查,再进行三角形内部定向配对。
定向非交错匹配确定三角形内部的线路连接。共享边端口按可用资源铺展,再依边界环序配对入口和出口。对端口区间 ,动态规划递推为
(8)
物理无环图与定向配对共同抑制内部闭合线路。配对禁止同角色、自配对及同边往返连接。当正流图为DAG、局部连接严格由入口指向出口时,解码组件为源出口路径。
共享资源思想用于组织通道容量[15]。本文在物理图上求流,再通过源追踪恢复线路身份;有限宽转弯和焊盘避让由后续几何检查处理。
随线路调整更新机械需求与几何占用
连续几何协调使离散通路容纳实际结构宽度。它在制造坐标中同时调整邻线次序、走向和间距。
有序通道为相邻线路建立共同的几何参照。路径与三角网格叠置后,恢复成员、端口次序及弧长参数。共同站点描述邻线转向和间距,这一组织方式参考有序成束及有限宽绘制研究[16,17]。
Ordered通过联合优化使相邻线路排列整齐。它以线路节点为变量,在固定对应关系下平衡位置保真、沿线平顺和跨线共同走向,求解
(9)
线性约束限定每次整理允许的几何调整。分离半平面、固定端部、障碍和位移盒共同定义式(9)的局部可行域。
Clearance通过位置投影修复实际净距。它根据最近线段对及插值权重分配修正量。对约束 ,自由节点更新为
(10)
净距修正仅作用于允许移动的节点。式(10)的分母排除冻结节点,汇总后的位移再经过焊盘半平面投影和回溯接受。该步骤采用PBD式几何约束投影[18]。
每次修正都按更新后的几何重新验收。检查包含交叉、净距、真实边界和异属焊盘,完成后重建网格关联。预留端帽按材料域裁剪,实际金属按完整边界检查。迭代预算为40轮,剩余违规保留在输出中。
候选路径的净距必须使用重新查询的结构宽度。一次从 到 的调整同时更新方向设计量和保守预留量。前者服务于结构设计,后者按主伸长包络计算,并用于最近线段的有限宽间隙:
(11)
需求重查询将路径移动后的机械条件纳入几何验收。旧宽度下获得的间隙可能不足以容纳新蛇形,因此回溯接受使用式(11)的更新值,并同时检查边界、焊盘和拓扑。
以同线晶胞联合重建衔接网络与结构
同线晶胞联合重建增加局部弯折段的几何自由度。它释放内部站点和切向,同时保留窗口与整网的外部接口。
相切圆弧和直臂构成连续金属中心线。算法在已接受通道内重新查询方向需求,再生成位置与切向连续的原语。为非相邻同线部分预留的保护宽度为
(12)
制造净距由实际线宽和保护带共同控制。金属宽度为4 μm,同线保护宽度为8 μm,互线净距为20 μm。距离检查计入圆弧离散的弓高余量,并排除相邻原语的正常连接。
窗口重建在固定外部连接条件下重新分配内部晶胞。它保持窗口外端位置、切向及外部线路,重新选择内部站点、切向和胞数。
部分需求候选记录有限搜索下已达到的伸长能力。搜索优先满足完整需求;未找到合格候选时,另存几何合格的缩放需求解:
(13)
完整需求状态在候选比较中保持不变。 仅缩放设计应变需求,原需求字段及失败标记继续保留。每次同线修改后重新检查完整阵列。
伸长补偿可以在同线相邻晶胞之间重新分配。窗口和邻线间隙限定可用空间,外部连接保持固定。
运动学—有限元组合测试基底
运动学—有限元组合为布线提供非均匀运动场。分层骨肌—软组织研究提供了从内部运动驱动被动组织的建模思路[9]。本文采用NDG骨肌轨迹[8],另解脂肪和皮肤平衡。
皮肤研究为测试模型的选取与评价提供参照。多层材料、各向异性及在体测量研究[10,11,2]分别对应组织层次、方向响应和实验校验。
2.7.1 规定运动与单向耦合
肌肉包络轨迹驱动脂肪体的内边界。NDG导出固定节点身份、三角形连接与时间序列[8]。局部肌面位移作为Dirichlet条件,骨骼用于动作控制和区域定位。
单向耦合使所有版图共享同一组规定动作。脂肪和皮肤的反力被记录,骨肌轨迹保持固定。皮肤形变由独立有限元求解。
测试动作覆盖一次完整肘关节屈伸。左肘姿态指令为0→110→0°,其他姿态和整体平移固定。由关节节点计算的几何夹角范围为1.769–110.824°。
121个准静态状态描述这一动作序列。帧间标签为1/30 s,覆盖0–4 s。
2.7.2 组织几何、本构与边界
局部组织体由相互绑定的脂肪层和皮肤层构成。计算域取肘伸侧肌面的70 mm边图测地半径邻域,沿法向外延4 mm脂肪和1 mm皮肤。各层采用两层厚度离散,组织界面共享节点,外表面与切割侧面自由。
两层组织采用可压缩Neo-Hookean本构描述大变形。其能量密度为
(14)
示例参数规定脂肪与皮肤的刚度差异。式中 分别表示脂肪和皮肤,剪切模量为1和10 kPa,。长度按1源单位=1000 mm换算,组织第0帧曲面设为无应力参考态。
组织位形由准静态势能平衡确定。采用P1四面体离散,自由节点满足
(15)
阻尼Newton求解在保持正体积的条件下减小平衡残差。试探位形须满足 和能量下降,归一化自由力残差最大范数须不超过 。归一化力尺度取脂肪剪切模量乘参考驱动面面积。
组织应力与应变由同一体变形梯度计算:
(16)
组织输出保留表面运动和体单元力学量。表面轨迹用于材料映射,应力取相邻皮肤四面体的Cauchy应力。
实际运动下的金属响应与运行净距
材料映射给出的端点距离驱动生成金属的力学计算。设制造参考弦长为 ,运动端点由 给出,则端点伸长比为
(17)
实际运动载荷保留完整的拉伸与压缩历程。式(17)直接使用映射后的端点距离,按平面弦长加载,缩放系数为1。
平面Euler–Bernoulli杆描述蛇形的弯曲展开。模型采用不可伸长和无剪切假设。记 、,参考切向角为 ,弹性转角为 。
无量纲弯矩与内力决定杆的平衡位形。令 、,则
(18)
制造参考形状规定杆的自然曲率。该曲率包含在 中,独立胞采用实际半径归一化,连续窗口采用参考半径中值。
独立胞与连续窗口采用不同的端部约束范围。独立胞约束每个胞的两端,连续窗口只约束外端。坐标转到参考弦方向后,两类求解均采用
(19)
截面弯曲应力与应变能由弯矩场计算。设宽度方向坐标为 ,则
(20)
归一化弯曲应力用于比较不同几何的响应。本文报告 ,保持金属模量未指定。
残差、容差复算和功—能关系用于检查数值一致性。检查量包括边界值残差、点态ODE残差,以及 与 的差。
运动净距按变形后金属的有限宽几何评价。设每条离散弦段相对真实曲线的距离误差界为 ,净距下界为
(21)
低于4 μm的筛查下界触发局部加密复核。复核在最坏帧和最接近位置提高曲线采样精度。
数值试验与评价指标
组织离散敏感性通过网格、厚度、计算域及加载步四组对照评价。主模型含2,550节点和11,376四面体,外皮肤面含510节点和948三角形。布线候选区固定为119节点和200三角形。
共同材料面上的RMS差用于比较组织计算。网格与域检查采用13个共同帧及50个原始面。位移、表面度量及皮肤应力的容差分别为0.5 mm、5%和10%,加载步位移容差为0.05 mm。度量按面积平均,应力按体积平均。
肘部网络以36个连接请求为分母;历史案例分别以各自的61、70和36个请求为分母。各阶段分别记录连接完成数、拓扑、制造几何和完整参考需求状态。
实际运动筛查采用全阵列关键帧与局部全周期两种范围。独立胞求解帧0、30、60,即0、1、2 s;连续窗口求解全部121帧。A取S01热点及两相邻胞,B取S18的U≈16 mm三胞中段,C和D覆盖S01五胞与S03四胞完整融合区。
算法调度与停止条件
三个局部迭代各自返回结果和停止原因。R1在最大流达到请求数,或当前割上没有可释放预算时结束;随后固定流值求最小费用解并审计解码拓扑(补充图S11)。未达到请求数时保留实际连接数及原请求分母。
R2只在局部修正通过几何保护且缺口损失下降时接受新位置。每轮按1、1/2、1/4、1/8、1/16试探阻尼;没有可接受步、无待修正接触或达到40轮时退出,最后独立执行放行检查(补充图S12)。Ordered是一次阶段调用,R2的回边不重新求解Ordered。
当前修正器分别保存保守预留宽度与方向需求。预留宽度由主伸长包络查询得到,方向需求及其逆设计宽度另行记录,用于方向相关评价与后续结构设计。图中的重查包含这两类字段;当前净距约束采用保守预留宽度。
R3在固定窗口外端条件下进行有界候选搜索。完整窗口通过检查后才返回接受解;候选队列耗尽、展开预算耗尽或时间耗尽均保留未解决状态(补充图S13)。部分需求候选采用独立搜索与记录阶段,拼接时仍保留原完整需求结果。独立算法图集汇总已有跨脚本调度,运行力学检查的失败位置作为输出,不构成已实现的自动修复回路。
数据与代码可用性
复算所需几何、材料映射、有限元场和杆响应已保存于伴随工程。补充材料提供数据—图—结论对应及复算入口,数据目前采用本地存档。第三方实现遵循各自许可。
声明
本研究采用计算方法,未新增人体或动物实验。作者、机构、贡献、资助及利益冲突信息由实际作者补充。
文稿、代码和图件整理使用了AI辅助。科学假设、实现和结论由作者审阅,投稿披露按目标期刊要求执行。
参考文献
[1] Kim D-H, Lu N, Ma R, et al. Epidermal electronics. Science. 2011;333: 838–843. DOI。 原始来源。
[2] Maiti R, Gerhardt L-C, Lee ZS, et al. In vivo measurement of skin surface strain and sub-surface layer deformation induced by natural tissue stretching. Journal of the Mechanical Behavior of Biomedical Materials. 2016;62: 556–569. DOI。 原始来源。
[3] Widlund T, Yang S, Hsu Y-Y, Lu N. Stretchability and compliance of freestanding serpentine-shaped ribbons. International Journal of Solids and Structures. 2014;51: 4026–4037. DOI。 原始来源。
[4] Fan Z, Zhang Y, Ma Q, et al. A finite deformation model of planar serpentine interconnects for stretchable electronics. International Journal of Solids and Structures. 2016;91: 46–54. DOI。 原始来源。
[5] Slepyan A, Bethala GCR, Gu J, et al. OpenTac: An Open Ecosystem for Customizable, Scalable, and Transferable 3D Tactile Sensing. arXiv preprint. 2026;arXiv:2610.31661v1. DOI。 原始来源。
[6] Groeger D, Steimle J. LASEC: Instant Fabrication of Stretchable Circuits Using a Laser Cutter. Proceedings of CHI 2019. 2019: 1–14. DOI。 原始来源。
[7] Wang K, Xu X, Zheng Y, Zhou D, Guo S, Qin Y, Guo X. Computational Design of Wiring Layout on Tight Suits with Minimal Motion Resistance. SIGGRAPH Asia 2023 Conference Papers. 2023: 1–12. DOI。 原始来源。
[8] Nolte G, Kemper F, Schwanecke U, Botsch M. Skeletal-driven animation of anatomical humans via neural deformation gradients. Computer Graphics Forum. 2026;45(2): e70388. DOI。 原始来源。
[9] Murai A, Hong QY, Yamane K, Hodgins JK. Dynamic skin deformation simulation using musculoskeletal model and soft tissue dynamics. Computational Visual Media. 2017;3: 49–60. DOI。 原始来源。
[10] Sachs D, Wahlsten A, Kozerke S, Restivo G, Mazza E. A biphasic multilayer computational model of human skin. Biomechanics and Modeling in Mechanobiology. 2021;20: 969–982. DOI。 原始来源。
[11] Ní Annaidh A, Bruyère K, Destrade M, Gilchrist MD, Otténio M. Characterization of the anisotropic mechanical properties of excised human skin. Journal of the Mechanical Behavior of Biomedical Materials. 2012;5: 139–148. DOI。 原始来源。
[12] Pan T, Pharr M, Ma Y, et al. Experimental and theoretical studies of serpentine interconnects on ultrathin elastomers for stretchable electronics. Advanced Functional Materials. 2017;27: 1702589. DOI。 原始来源。
[13] Shewchuk JR. Triangle: Engineering a 2D quality mesh generator and Delaunay triangulator. Applied Computational Geometry: Towards Geometric Engineering, LNCS. 1996;1148: 203–222. DOI。 原始来源。
[14] Yu M-F, Darnauer J, Dai WW-M. Interchangeable pin routing with application to package layout. University of California, Santa Cruz, Technical Report UCSC-CRL-96-10. 1996. 原始来源。
[15] Gao Z, Dong S, Tang Z, Yu W. MCMCF-Router: Multi-capacity ordered escape routing algorithms for grid/staggered pin array. ACM Transactions on Design Automation of Electronic Systems. 2024;29(6): 103:1–103:23. DOI。 原始来源。
[16] Pupyrev S, Nachmanson L, Bereg S, Holroyd AE. Edge routing with ordered bundles. Computational Geometry. 2016;52: 18–33. DOI。 原始来源。
[17] Duncan CA, Efrat A, Kobourov SG, Wenk C. Drawing with fat edges. International Journal of Foundations of Computer Science. 2006;17(5): 1143–1163. DOI。 原始来源。
[18] Müller M, Heidelberger B, Hennix M, Ratcliff J. Position based dynamics. Proceedings of VRIPHYS. 2006: 71–80. DOI。 原始来源。